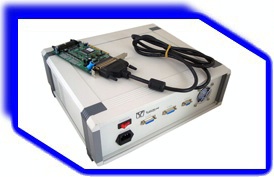
运动控制器(闭环):ZK(100-400)-MPC08
□性能特点
■PCI总线
■4轴步进或数字式伺服控制
■4路编码器信号(A/B/Z)输入
■16路通用光电耦合输入
■16路通用光电耦合输出
■每轴带有原点、减速和限位开关等接口
■每轴可输出脉冲/方向或双脉冲信号
■脉冲输出最大频率为2M Hz
■编码器最高脉冲输入频率2M Hz
■梯形加减速
■运动中可变速
■支持多轴直线插补
■支持多卡共用
硬件接口 |
MPC08SP控制卡采用62芯接口,外接线可采用屏蔽线缆,以提高控制卡的抗干扰能力。其中开关量信号(原点、减速、限位以及I/O信号等)采用12~24DCV光电隔离;脉冲量信号(脉冲、方向、编码器反馈等)采用5DCV高速光电隔离。
DB62以及62芯转接板引脚定义如下: | P62
编号 | DB62编号 | 名称 | 定义 | P62
编号 | DB62编号 | 名称 | 定义 | D1-1 | 37 | SD1 | 减速1 | D2-1 | 16 | EL1- | 负向限位1 | D1-2 | 58 | EL1+ | 正向限位1 | D2-2 | 38 | ORG1 | 原点1 | D1-3 | 17 | SD2 | 减速2 | D2-3 | 59 | EL2- | 负向限位2 | D1-4 | 39 | EL2+ | 正向限位2 | D2-4 | 18 | ORG2 | 原点2 | D1-5 | 60 | SD3 | 减速3 | D2-5 | 40 | EL3- | 负向限位3 | D1-6 | 19 | EL3+ | 正向限位3 | D2-6 | 61 | ORG3 | 原点3 | D1-7 | 41 | SD4 | 减速4 | D2-7 | 20 | EL4- | 负向限位4 | D1-8 | 62 | EL4+ | 正向限位4 | D2-8 | 42 | ORG4 | 原点4 | D1-9 | 21 | ALM | 外部报警输入 | D2-9 | 57 | EA1- | 编码器A1- | D1-10 | 15 | EA1+ | 编码器A1+ | D2-10 | 36 | EB1- | 编码器B1- | D1-11 | 56 | EB1+ | 编码器B1+ | D2-11 | 14 | EZ1- | 编码器Z1- | D1-12 | 35 | EZ1+ | 编码器Z1+ | D2-12 | 55 | EA2- | 编码器A2- | D1-13 | 13 | EA2+ | 编码器A2+ | D2-13 | 34 | EB2- | 编码器B2- | D1-14 | 54 | EB2+ | 编码器B2+ | D2-14 | 12 | EZ2- | 编码器Z2- | D1-15 | 33 | EZ2+ | 编码器Z2+ | D2-15 | 53 | EA3- | 编码器A3- | D1-16 | 11 | EA3+ | 编码器A3+ | D2-16 | 28/48 | GND | 5/24 V电源地 | D1-17 | 7 | DCV5 | 5V电源正 | D2-17 | 28/48 | GND | 5/24 V电源地 | | D4-1 | 49 | DCV24 | 24V电源正 | D3-1 | 28/48 | GND | 5/24 V电源地 | D4-2 | 7 | DCV5 | 5 V电源正 | D3-2 | 28/48 | GND | 5/24 V电源地 | D4-3 | 52 | EB3+ | 编码器B3+ | D3-3 | 32 | EB3- | 编码器B3- | D4-4 | 31 | EZ3+ | 编码器Z3+ | D3-4 | 10 | EZ3- | 编码器Z3- | D4-5 | 9 | EA4+ | 编码器A4+ | D3-5 | 51 | EA4- | 编码器A4- | D4-6 | 50 | EB4+ | 编码器B4+ | D3-6 | 30 | EB4- | 编码器B4- | D4-7 | 29 | EZ4+ | 编码器Z4+ | D3-7 | 8 | EZ4- | 编码器Z4- | D4-8 | 49 | DCV24 | 24V电源正 | D3-8 | 28/48 | GND | 5/24 V电源地 | D4-9 | 7 | DCV5 | 5 V电源正 | D3-9 | 28/48 | GND | 5/24 V电源地 | D4-10 | 25 | DIR1+ | 方向1+ | D3-10 | 4 | DIR1- | 方向1- | D4-11 | 46 | PUL1+ | 脉冲1+ | D3-11 | 26 | PUL1- | 脉冲1- | D4-12 | 5 | DIR2+ | 方向2+ | D3-12 | 47 | DIR2- | 方向2- | D4-13 | 27 | PUL2+ | 脉冲2+ | D3-13 | 6 | PUL2- | 脉冲2- | D4-14 | 3 | DIR3+ | 方向3+ | D3-14 | 45 | DIR3- | 方向3- | D4-15 | 44 | PUL3+ | 脉冲3+ | D3-15 | 24 | PUL3- | 脉冲3- | D4-16 | 23 | DIR4+ | 方向4+ | D3-16 | 2 | DIR4- | 方向4- | D4-17 | 1 | PUL4+ | 脉冲4+ | D3-17 | 43 | PUL4- | 脉冲4- |
| 注:信号名称中的1、2、3、4分别对应MPC08卡的第1、2、3、4轴。 | 各接口信号的详细说明如下: | 类型 | 功能 | 编号 | 说 明 | 脉
冲
量
信
号 | 脉冲/方向 | D3-10~D3-17
D4-10~D4-17 | 脉冲/方向信号与步进电机驱动器或数字式伺服电机驱动器相连以控制其运转。
脉 冲/方向信号为光电隔离的差分式输出信号,以提高其抗干扰能力。对于仅需要单端式信号的驱动器,只要接该差分信号的正端即可(参见接线方法);对于接收双 脉冲信号的驱动器,PUL端为正转(CW)脉冲输出端,DIR端为反转(CCW)脉冲输出端(这种情况下,应调用set_output_mode设置 MPC08卡的脉冲输出模式,参见set_output_mode函数说明)。 | 开关电源 | D1-17
D4-2
D4-9 | 5V开关电源正。为脉冲/方向提供光电隔离和编码器差分输入提供驱动。该电源由外部提供。外部5V电源可接这三个管脚的任何一个。 | D2-16、D2-17
D3-1、D3-2
D3-8、D3-9 | 5V开关电源地。与24V开关电源共地。外部5V电源地可接这几个管脚的任何一个。 | 开
关
量
信
号 | 限位 | D1-2、D1-4
D1-6、D1-8
D2-1、D2-3
D2-5、D2-7 | MPC08卡上每个控制轴有两个限位输入信号(EL+和EL-)。在MPC08卡发送脉冲时,如果接收到相应的限位信号,MPC08卡将立即停止发送脉冲。 | 减速 | D1-1、D1-3
D1-5、D1-7 | MPC08卡上每个控制轴有一个减速输入信号(SD)。在MPC08卡执行快速运动指令发送脉冲时,如果接收到相应的减速信号,MPC08卡将以设定的加速度减速至低速。 | 原点 | D2-2、D2-4
D2-6、D2-8 | MPC08卡上每个控制轴有一个原点输入信号(ORG)。在MPC08卡执行回原点指令发送脉冲时,如果接收到相应的原点信号,即表示已到达原点,MPC08卡将立即停止发送脉冲。 | 外部报警 | D1-9 | MPC08卡有一个共用的外部报警输入信号,当MPC08卡接收到该信号时,卡上的各轴将立即停止发送脉冲。 | 开关电源 | D4-1、D4-8 | 12~24DCV的开关电源正,该电源由外部提供,为所有开关量信号提供驱动。外部24V电源可接这两个管脚的任何一个。 | D2-16、D2-17
D3-1、D3-2
D3-8、D3-9 | 24V开关电源地。与5V开关电源共地。外部24V电源地可接这几个管脚的任何一个。 |
|
|
接线方法 |
MPC08运动控制卡的脉冲/方向输出信号,作为步进电机或数字式伺服电机驱动器的控制信号,脉冲信号的频率决定电机的转速,脉冲信号的个数决定电机的转角。脉冲和方向信号的接线方法如图所示。 |
MPC08脉冲输出方式有两种:脉冲/方向模式和双脉冲模式。默认情况下,各控制轴按脉冲/方向模式输出。用户可以通过接口函数“set_outmode”,将某轴的输出设置为两者之一。
编码器输入连接方法
MPC08提供四路编码器接口给用户使用,接收A相、B相(相差90度)及Z相脉冲信号。
如需其他产品请进公司网站:


