元善镇伊明科技FAT210-15恒久品质
在升降套筒与壳体间的摩擦表面要记得固定随时的给它上油,以防它生锈,其它的注油孔也应该定期检查以及加油润滑。在螺旋千斤顶工作期间,切勿超载,工作人员也切勿生病了还要工作,以免累极操作不当,发生危险。热点关注:热点专题电动工具品牌之牧田:只为专业人士而生热点专题一机在手木作不愁:木工木作工具选购攻略热点资讯油锯启动不了或熄火的原因是是什么?看完这你就知道了五金百科你用的油锯老坏是怎么了?肯定是保养不当。
元善镇伊明科技FAT210-15恒久品质

从使用上理解3种控制方式 1、 转矩控制:转矩控制方式是通过外部模拟量的输入或直接的地址的赋值来设定电机轴对外的输出转矩的大小,具体表现为例如10V对应5Nm的话,当外部模拟量设定为5V时电机轴输出为2.5Nm:如果电机轴负载低于2.5Nm时电机正转,外部负载等于2.5Nm时电机不转,大于2.5Nm时电机反转(通常在有重力负载情况下产生)。可以通过即时的改变模拟量的设定来改变设定的力矩大小,也可通过通讯方式改变对应的地址的数值来实现。应用主要在对材质的受力有严格要求的缠绕和放卷的装置中,例如饶线装置或拉光纤设备,转矩的设定要根据缠绕的半径的变化随时更改以确保材质的受力不会随着缠绕半径的变化而改变。 2、 位置控制:位置控制模式一般是通过外部输入的脉冲的频率来确定转动速度的大小,通过脉冲的个数来确定转动的角度,也有些伺服可以通过通讯方式直接对速度和位移进行赋值。由于位置模式可以对速度和位置都有很严格的控制,所以一般应用于装置。应用领域如数控机床、印刷机械等等。
元善镇伊明科技FAT210-15恒久品质
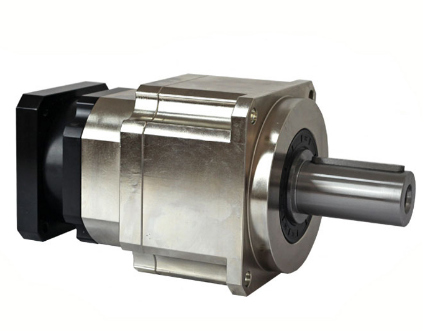
元善镇伊明科技FAT210-15恒久品质
VRB-180-3-K5-19FB19
VRB-180-4-K5-19FB19
VRB-180-5-K5-19FB19
VRB-180-6-K5-19FB19
VRB-180-7-K5-19FB19
VRB-180-8-K5-19FB19
VRB-180-10-K5-19FB19
VRB-180-15-K5-19FB19
VRB-180-16-K5-19FB19
VRB-180-20-K5-19FB19
VRB-180-25-K5-19FB19
VRB-180-28-K5-19FB19
VRB-180-30-K5-19FB19
VRB-180-35-K5-19FB19
VRB-180-40-K5-19FB19
VRB-180-50-K5-19FB19
VRB-180-60-K5-19FB19
VRB-180-70-K5-19FB19
VRB-180-80-K5-19FB19
VRB-180-100-K5-19FB19
VRB-180-3-K5-19DB19
VRB-180-4-K5-19DB19
VRB-180-5-K5-19DB19
VRB-180-6-K5-19DB19
VRB-180-7-K5-19DB19
VRB-180-8-K5-19DB19
VRB-180-10-K5-19DB19
VRB-180-15-K5-19DB19
VRB-180-16-K5-19DB19
VRB-180-20-K5-19DB19
VRB-180-25-K5-19DB19
VRB-180-28-K5-19DB19
VRB-180-30-K5-19DB19
VRB-180-35-K5-19DB19
VRB-180-40-K5-19DB19
VRB-180-50-K5-19DB19
VRB-180-60-K5-19DB19
VRB-180-70-K5-19DB19
VRB-180-80-K5-19DB19
VRB-180-100-K5-19DB19

元善镇伊明科技FAT210-15恒久品质