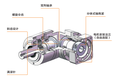
河坝场乡一级行星式减速机SE62-30-P2昆明精密伺服减速机
EAMON/伊明牌HDR系列直角行星减速机
法兰外径:180mm
减速机机型:HD(平行轴斜齿精密型)
减速机体型:R(90°直角输出,直角型)
减速比:单段=3-20;双段=15-200
出力轴键槽:S(标准品,带键槽)、S1(实心轴,无键槽)、T(特殊)
背隙等级:单段:P0≤1,P1≤3,P2≤5;双段:P0≤3,P1≤5,P2≤7

河坝场乡一级行星式减速机SE62-30-P2昆明精密伺服减速机
换朴实的搜索词:“51单片机main”。然后就出现跟我一样带有疑问的问题:为什么main函数中不加while;语句之后程序会反复执行呢?回答的关键词包括“程序跑飞、看门狗、复位”。趁上嵌入式的机会将“51单片机程序执行流程”搬出来并向老师讲述了我所写程序的得到的现象,包括我怎么验证呀等等。老师的回答:KeilC51程序自动加载了一个名为”STARTUP.A51”的文件,在这个文件里面进行了一系列的初始化操作后进入用户编写的C语言程序入口main函数中,main函数执行完毕后,STARTUP.A51文件后有一句跳转到程序入口main函数的语句,所以会再次进入C语言主程序main函数中执行相关内容。

河坝场乡一级行星式减速机SE62-30-P2昆明精密伺服减速机
PZF060 -L1 -3 4 5 7 10 -S2-P2
PZF060 -L2 -12 15 16 25 30 35 40 32 50 70 100 28 -S2-P2
PZF080 -L1 -3 4 5 7 10 -S2-P2
PZF080 -L2 -12 15 16 25 30 35 40 32 50 70 100 28 -S2-P2
PZF090 -L1 -3 4 5 7 10 -S2-P2
PZF090 -L2 -12 15 16 25 30 35 40 32 50 70 100 28 -S2-P2
PZF120 -L1 -3 4 5 7 10 -S2-P2
PZF120 -L2 -12 15 16 25 30 35 40 32 50 70 100 28 -S2-P2
PZF160 -L1 -3 4 5 7 10 -S2-P2
PZF160 -L2 -12 15 16 25 30 35 40 32 50 70 100 28 -S2-P2
PZF115 -L1 -3 4 5 7 10 -S2-P2
PZF115 -L2 -12 15 16 25 30 35 40 32 50 70 100 28 -S2-P2
PZF142 -L1 -3 4 5 7 10 -S2-P2
PZF142 -L2 -12 15 16 25 30 35 40 32 50 70 100 28 -S2-P2
PZF60 -L1 -3 4 5 7 10 -S2-P2
PZF60 -L2 -12 15 16 25 30 35 40 32 50 70 100 28 -S2-P2
PZF80 -L1 -3 4 5 7 10 -S2-P2
PZF80 -L2 -12 15 16 25 30 35 40 32 50 70 100 28 -S2-P2
PZF90 -L1 -3 4 5 7 10 -S2-P2
PZF90 -L2 -12 15 16 25 30 35 40 32 50 70 100 28 -S2-P2

现场总线控制系统(FCS)与集散控制系统有什么区别?首先就是结构上的差异。DCS很明显的就是控制室有操作站、工程师站、现场控制站,全部集中在控制室。而FCS恰好就反过来了,它就把绝大部分的控制功能全权交给现场总线仪表,因此剩下的肯定是高级控制功能,才把它就在控制室。那么经过上面这么一说,在FCS身上看不到像DCS那样的大型控制站了,因此肯定减少的就是I/O卡件,所以说FCS比DCS结构更加简单,反而现场仪表的任务加重了。
河坝场乡一级行星式减速机SE62-30-P2昆明精密伺服减速机