李家堡乡成都同轴减速机SBL62-40-P1宁波转角行星减速机
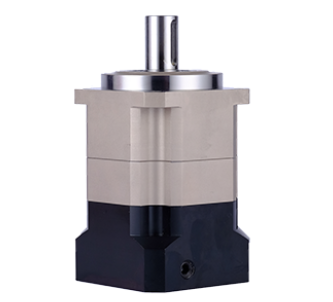
EAMON/伊明牌VRB系列精密行星齿轮减速机
VRB系列精密行星齿轮减速机提供了高性价比,应用广泛、经济实用、寿命长等优点,在伺服控制的应用上,发挥了良好的伺服刚性效应,准确的控制,在运转平台上具备了中低背隙,率,高输入转速,高输入扭矩,运转平順,低噪音等特性,外观及结构设计轻小。使用终身免更换的润滑油,及无论安装在何处 ,都可以免维修操作全封闭式设计,并且具有IP65的保护程度,因此工作环境差时亦可使用。
特点
可提供9种机架规格
齿隙为3角分
转矩可达1200NM·
径向负载能力12400N
可提供4:1至1000:1的比例
可连接任何一款电机
工作寿命在20000小时左右
优势
性能稳定,具很高的性价比,
组装组件无需额外费用
通过减速增加输出转矩
“终身润滑”减速箱无需泄漏或除污维护
适用于多种行业和应用,包括:
— 印刷与纸品加工
— 数控机床加工设备
— 军工航天设备
— 半导体晶圆制造
— 涂层和胶片冲洗
— 高速电子组装
— 喷射铸造,封装
— 数控等离子火焰切割设备
— 自动化包装设备、印刷机械
李家堡乡成都同轴减速机SBL62-40-P1宁波转角行星减速机
单极型线圈可以取代上图所示双极型线圈,运行时具有相同的步距角。上图中的两相单极型线圈在有些文献中也被称为四相步进电机,此时其转子极对数、齿数Nr,以及步距角θs均与双极型线圈相同。本课程两相电机的定义符合式θs=180°/PNr,即将转子齿数和步距角θs代入式θs=180°/PNr,如P=2,则为两相电机,如Nr相同,P=4,步距角θs只有1/2,则电机为四相电机,在此特别提请注意。两相步进电机现在应用广泛,实际电机的构造比图(PM双极型两相步进电机结构与运行原理)复杂,定子除采用叠片外,还有爪极结构,但基本原理可参考图(PM双极型两相步进电机结构与运行原理),图中所示的转子被称为PM型(永久磁铁或永磁式)转子,磁性圆柱的外表面形成转子磁极。

李家堡乡成都同轴减速机SBL62-40-P1宁波转角行星减速机
RH042B-L1-3-B2-D1
RH042B-L1-5-B2-D1
RH042B-L1-7-B2-D1
RH042B-L1-10-B2-D1
RH042B-L2-12-B2-D1
RH042B-L2-15-B2-D1
RH042B-L2-16-B2-D1
RH042B-L2-20-B2-D1
RH042B-L2-25-B2-D1
RH042B-L2-28-B2-D1
RH042B-L2-30-B2-D1
RH042B-L2-35-B2-D1
RH042B-L2-40-B2-D1
RH042B-L2-50-B2-D1
RH042B-L2-70-B2-D1
RH060B-L1-3-B2-D1
RH060B-L1-4-B2-D1
RH060B-L1-5-B2-D1
RH060B-L1-7-B2-D1
RH060B-L2-12-B2-D1
RH060B-L2-15-B2-D1
RH060B-L2-16-B2-D1
RH060B-L2-20-B2-D1
RH060B-L2-25-B2-D1
RH060B-L2-28-B2-D1
RH060B-L2-30-B2-D1
RH060B-L2-35-B2-D1
RH060B-L2-40-B2-D1
RH060B-L2-50-B2-D1
RH060B-L2-70-B2-D1
RH060B-L2-100-B2-D1
NE555时基电路,为电压比较器和R-S基本触发器的混成电路,可方便地构成单稳态(延时、定时)电路、双稳态(开关)电路及无稳态(振荡)电路。其构成电路之简便和应用之广,素有“电路”之称。图NE555时基电路原理框图及引脚功能如上图所示,RRR3对供电Vcc分压,使N1比较器基准端(同相输入端)电压为1/3Vcc,N2基准端(反相输入端)电压为2/3Vcc。芯片5脚为调整端,接入上拉或下拉电阻时,可改变两个基准端电压的高低。
李家堡乡成都同轴减速机SBL62-40-P1宁波转角行星减速机