蠡湖街道齿轮行星式减速机KBR60-5-S2-P2耐用快速
EAMON/伊明牌PGC系列 精密行星减速机
产品特点:
高精度,高扭矩,高刚性,率,高稳定性,低噪音,低背隙。
产品介绍:
可搭配步进马达或伺服马达使用,降低转速、高转矩化、增加马达转子惯性,提高刚性、缩短启动与停止时间,马达功率小型化 ,同时提高惯性负载的稳定性与降低振动。单级可达3弧分内,双级可达5弧分内。
PG2/PGC60/PC90/PGC120/PGC160

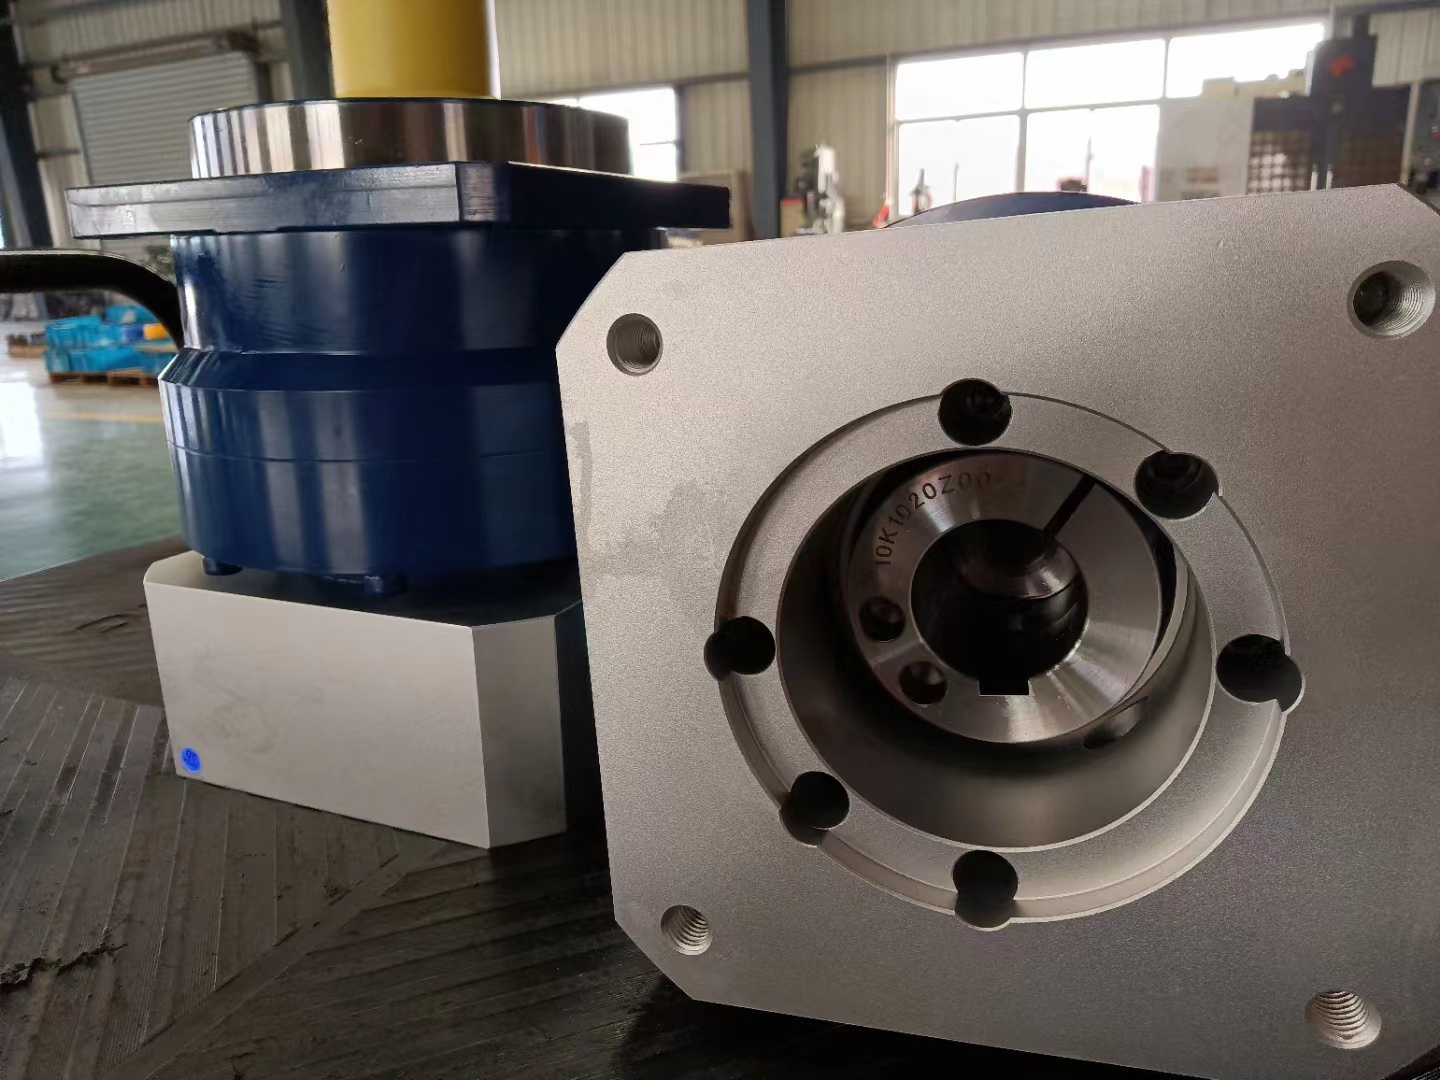
蠡湖街道齿轮行星式减速机KBR60-5-S2-P2耐用快速
执行以下三条指令会得到如所示的时序图。MOVDPTR,#0FF55H;低8位地址为55HMOVA,#0AAH;待发送数据0AAHA(55H取反)MOVX,@DPTR,A;A中的0AAH送地址为0FF55H的对象中会。从中可以看出,P0口先送55H,在ALE下降沿实现地址锁存,随后送出数据0AAH,在WR有效(低电平)期间锁存器输出低8位地址55H,P0口送出数据0AAH。带译码器的复杂地址接口电路理论上高8位地址线可以产生256个有效地址,如何实现地址“扩展”呢?地址扩展准确描述是地址译码,3根地址线可以译码成8个地址,4根译码成16个有效地址。
蠡湖街道齿轮行星式减速机KBR60-5-S2-P2耐用快速
ZBR060 -L1 -3 4 5 6 7 8 10 -S2 -S1 -P2 -P1
ZBR060 -L2 -12 15 16 25 30 35 40 -S2 -S1 -P2 -P1
ZBR060 -L2 -32 50 60 70 80 100 28 -S2 -S1 -P2 -P1
ZBR090 -L1 -3 4 5 6 7 8 10 -S2 -S1 -P2 -P1
ZBR090 -L2 -12 15 16 25 30 35 40 -S2 -S1 -P2 -P1
ZBR090 -L2 -32 50 60 70 80 100 28 -S2 -S1 -P2 -P1
ZBR115 -L1 -3 4 5 6 7 8 10 -S2 -S1 -P2 -P1
ZBR115 -L2 -12 15 16 25 30 35 40 -S2 -S1 -P2 -P1
ZBR115 -L2 -32 50 60 70 80 100 28 -S2 -S1 -P2 -P1
ZBR142 -L1 -3 4 5 6 7 8 10 -S2 -S1 -P2 -P1
ZBR142 -L2 -12 15 16 25 30 35 40 -S2 -S1 -P2 -P1
ZBR142 -L2 -32 50 60 70 80 100 28 -S2 -S1 -P2 -P1
ZBR120 -L1 -3 4 5 6 7 8 10 -S2 -S1 -P2 -P1
ZBR120 -L2 -12 15 16 25 30 35 40 -S2 -S1 -P2 -P1
ZBR120 -L2 -32 50 60 70 80 100 28 -S2 -S1 -P2 -P1
ZBR60 -L1 -3 4 5 6 7 8 10 -S2 -S1 -P2 -P1
ZBR60 -L2 -12 15 16 25 30 35 40 -S2 -S1 -P2 -P1
ZBR60 -L2 -32 50 60 70 80 100 28 -S2 -S1 -P2 -P1
ZBR90 -L1 -3 4 5 6 7 8 10 -S2 -S1 -P2 -P1
ZBR90 -L2 -12 15 16 25 30 35 40 -S2 -S1 -P2 -P1
ZBR90 -L2 -32 50 60 70 80 100 28 -S2 -S1 -P2 -P1
我见过一个传真过来的原理图,怎么都看不出走线是否只是交叉而不是连接在一起。结果我猜错了,这浪费了我一天时间。如果所有原理图都用跳接,“没有4向结点”规则就没那么重要了。令我高兴的是,版本的Altium/CircuitStudio可以显示跳接,并能自动防止生成4向结点()。:像我这样的老人在走线间没有连接关系时喜欢采用跳接的方式。需要注意的是,4向结点是原理图中的禁忌。Altium/CircuitStudio有产生跳接的选项,也有通过设置走线偏移消除交叉结点的功能,比如这个芯片的GND连接处所示。
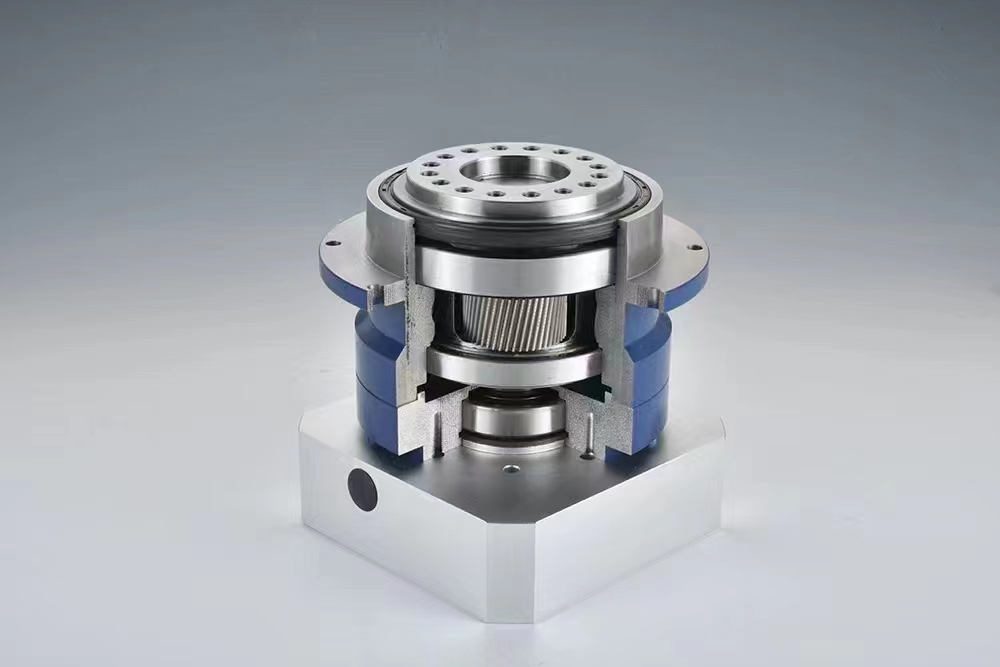
蠡湖街道齿轮行星式减速机KBR60-5-S2-P2耐用快速