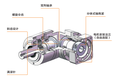
谢坊镇径向步进减速机FB60-4-P2-S2跳线机
EAMON/伊明牌行星减速机
HD系列斜齿型精密行星减速机,高扭矩高刚性高精度输出(率 低噪音)低背隙,精度高。
产品规格:060、090、115、142、180、220
产品背隙:
P2:标准背隙 单级≤5弧分 双级≤7弧分
P1:精密背隙 单级≤3弧分 双级≤5弧分
P0:超精密背隙 单级節≤1弧分 双级≤3弧分

谢坊镇径向步进减速机FB60-4-P2-S2跳线机
只是从事PLC程序设计的大部分是工程师,并不具备专业的软件工程训练,因此无法从认知上的到提高。FFDB这些块要实现的,也是软件工程中非常重要的逻辑和数据分离,模型与实例独立的思想,而被封装起来的工艺块,很多也已经是基于面向对象的思考方式编写出来的。掌握软件工程的基本思路和方法,如果有可能,去学习一门高级语言,而不是纠缠在各种组态软件、触摸屏的软件使用和所谓的脚本编写上。

谢坊镇径向步进减速机FB60-4-P2-S2跳线机
ZCAR060 -L1 -3 4 5 6 7 8 10 -S2 -S1 -P2 -P1
ZCAR060 -L2 -12 15 16 25 30 35 40 -S2 -S1 -P2 -P1
ZCAR060 -L2 -32 50 60 70 80 100 28 -S2 -S1 -P2 -P1
ZCAR090 -L1 -3 4 5 6 7 8 10 -S2 -S1 -P2 -P1
ZCAR090 -L2 -12 15 16 25 30 35 40 -S2 -S1 -P2 -P1
ZCAR090 -L2 -32 50 60 70 80 100 28 -S2 -S1 -P2 -P1
ZCAR115 -L1 -3 4 5 6 7 8 10 -S2 -S1 -P2 -P1
ZCAR115 -L2 -12 15 16 25 30 35 40 -S2 -S1 -P2 -P1
ZCAR115 -L2 -32 50 60 70 80 100 28 -S2 -S1 -P2 -P1
ZCAR142 -L1 -3 4 5 6 7 8 10 -S2 -S1 -P2 -P1
ZCAR142 -L2 -12 15 16 25 30 35 40 -S2 -S1 -P2 -P1
ZCAR142 -L2 -32 50 60 70 80 100 28 -S2 -S1 -P2 -P1
ZCAR120 -L1 -3 4 5 6 7 8 10 -S2 -S1 -P2 -P1
ZCAR120 -L2 -12 15 16 25 30 35 40 -S2 -S1 -P2 -P1
ZCAR120 -L2 -32 50 60 70 80 100 28 -S2 -S1 -P2 -P1
ZCAR60 -L1 -3 4 5 6 7 8 10 -S2 -S1 -P2 -P1
ZCAR60 -L2 -12 15 16 25 30 35 40 -S2 -S1 -P2 -P1
ZCAR60 -L2 -32 50 60 70 80 100 28 -S2 -S1 -P2 -P1
ZCAR90 -L1 -3 4 5 6 7 8 10 -S2 -S1 -P2 -P1
ZCAR90 -L2 -12 15 16 25 30 35 40 -S2 -S1 -P2 -P1
ZCAR90 -L2 -32 50 60 70 80 100 28 -S2 -S1 -P2 -P1

有时需要多次调用同一个功能块,每次调用都需要生成一个背景数据块,但是这个背景数据块中的变量又很少,这样在项目中就出现了大量的背景数据块碎片,用户程序中使用多重背景数据块就可以减少背景数据块的数量。举例说明:在SIMATIC管理器中执行插入-S7块-功能块,功能块名称为FB10,在多重背景功能打勾。如下图:在FB10的变量表中声明了名为MOTOR1和MOTOR2的静态变量(STAT),其数据类型为FB2,如下图;这里要注意FB2也要为多重背景,变量声明变量表中的MOTOR1和MOTOR2中的8个变量与FB2中的8个局部变量相同。
谢坊镇径向步进减速机FB60-4-P2-S2跳线机