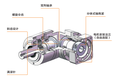
万兴街道WPLF120-15成都步进减速器
EAMON/伊明牌HPE系列圆法兰直齿行星减速机
1. 静音
使用直齿轮实现顺畅安静的运转。
2. 高精度
背隙低于3公分、。
3. 高刚性、高扭矩
使用整体式滚珠轴承,大大提高了刚性和扭矩。
4. 法兰、连接器方式
可以安装到世界上任何一台马达上。
5. 无润滑脂泄漏
使用高粘度、不易分离的润滑脂,有效防止润滑脂泄漏。
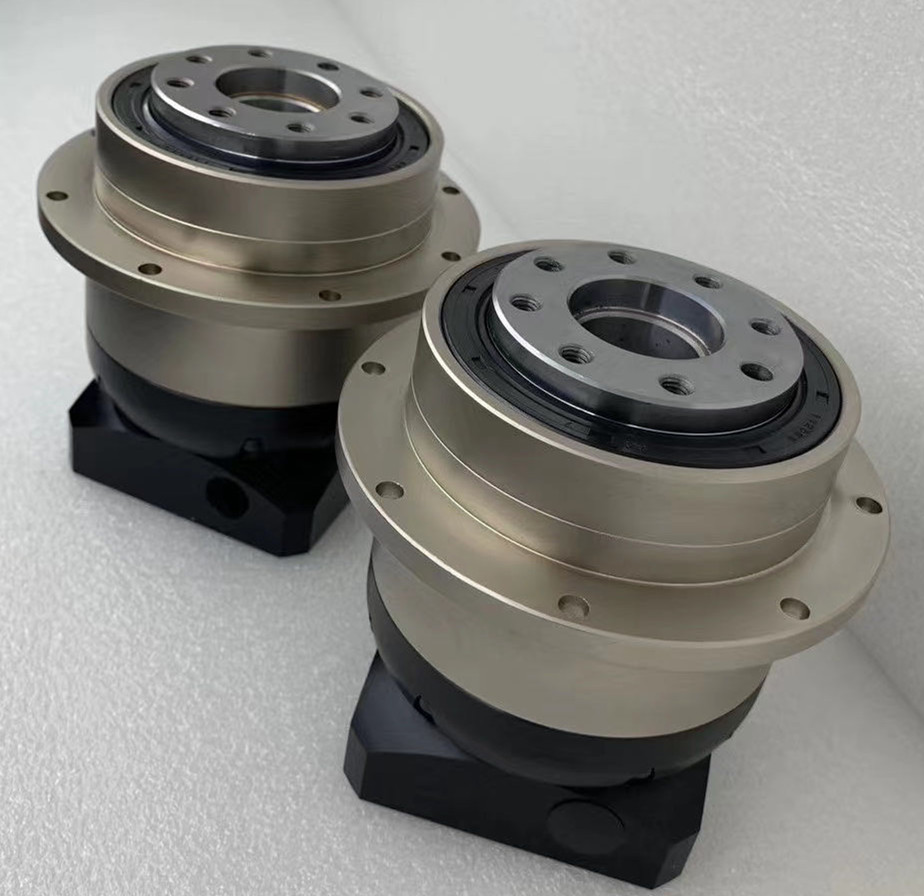
万兴街道WPLF120-15成都步进减速器
在方式0中,波特率为时钟频率的1/12,即fOSC/12,固定不变。在方式2中,波特率取决于PCON中的SMOD值,即波特率为:当SMOD=0时,波特率为fosc/64;当SMOD=1时,波特率为fosc/32。方式1和方式3的波特率可变,由定时器1的溢出率决定。当定时器T1用作波特率发生器时,通常选用定时初值自动重装的工作方式2(注意:不要把定时器的工作方式与串行口的工作方式搞混淆了)。其计数结构为8位,假定计数初值为Count,单片机的机器周期为T,则定时时间为(256?Count)×T。

万兴街道WPLF120-15成都步进减速器
VRB-220-3-K5-28HB24
VRB-220-4-K5-28HB24
VRB-220-5-K5-28HB24
VRB-220-6-K5-28HB24
VRB-220-7-K5-28HB24
VRB-220-8-K5-28HB24
VRB-220-10-K5-28HB24
VRB-220-15-K5-28HB24
VRB-220-16-K5-28HB24
VRB-220-20-K5-28HB24
VRB-220-25-K5-28HB24
VRB-220-28-K5-28HB24
VRB-220-30-K5-28HB24
VRB-220-35-K5-28HB24
VRB-220-40-K5-28HB24
VRB-220-50-K5-28HB24
VRB-220-60-K5-28HB24
VRB-220-70-K5-28HB24
VRB-220-80-K5-28HB24
VRB-220-100-K5-28HB24
VRB-220-3-K5-65MB55
VRB-220-4-K5-65MB55
VRB-220-5-K5-65MB55
VRB-220-6-K5-65MB55
VRB-220-7-K5-65MB55
VRB-220-8-K5-65MB55
VRB-220-10-K5-65MB55
VRB-220-15-K5-65MB55
VRB-220-16-K5-65MB55
VRB-220-20-K5-65MB55
VRB-220-25-K5-65MB55
VRB-220-28-K5-65MB55
VRB-220-30-K5-65MB55
VRB-220-35-K5-65MB55
VRB-220-40-K5-65MB55
VRB-220-50-K5-65MB55
VRB-220-60-K5-65MB55
VRB-220-70-K5-65MB55
VRB-220-80-K5-65MB55
VRB-220-100-K5-65MB55
VRB-060B-3-K5-19DB19
VRB-060B-4-K5-19DB19
VRB-060B-5-K5-19DB19
VRB-060B-6-K5-19DB19
VRB-060B-7-K5-19DB19
VRB-060B-8-K5-19DB19
VRB-060B-9-K5-19DB19
VRB-060B-10-K5-19DB19
VRB-060B-15-K5-19DB19
VRB-060B-16-K5-19DB19
VRB-060B-20-K5-19DB19
VRB-060B-25-K5-19DB19
VRB-060B-28-K5-19DB19
VRB-060B-30-K5-19DB19
VRB-060B-35-K5-19DB19
VRB-060B-40-K5-19DB19
VRB-060B-45-K5-19DB19
VRB-060B-50-K5-19DB19
VRB-060B-60-K5-19DB19
VRB-060B-70-K5-19DB19
VRB-060B-80-K5-19DB19
VRB-060B-90-K5-19DB19
VRB-060B-100-K5-19DB19

在plc中,置位就是通过外部强制改变输入,从而把输入映射到输出的一种方式;复位就是通过程序把输入的值变为通电时候的初始状态。PLC,即可编程逻辑控制器,它采用一类可编程的存储器,用于其内部存储程序,执行逻辑运算、顺序控制、定时、计数与算术操作等面向用户的指令,并通过数字或模拟式输入/输出控制各种类型的机械或生产过程。置位与复位指令(SET/RST)SET(置位指令)它的作用是使被操作的目标元件置位并保持。
万兴街道WPLF120-15成都步进减速器