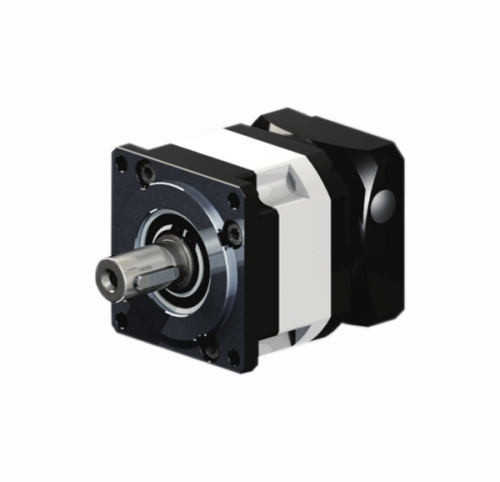
双庙集镇SP060-70-S2-P2-L2强磁专用减速机
EAMON/伊明牌400W伺服用行星减速机
JRF伺服行星减速机:
一:单悬臂结构,设计简洁,极具性价比;
二:运行平稳、噪音低;
三:精度8-16弧分,可适用于大部分场合,符合绝大多数电机尺寸要求;
规格范围:60-120;
速比范围:3-100;
精度范围:8-16arcmin。
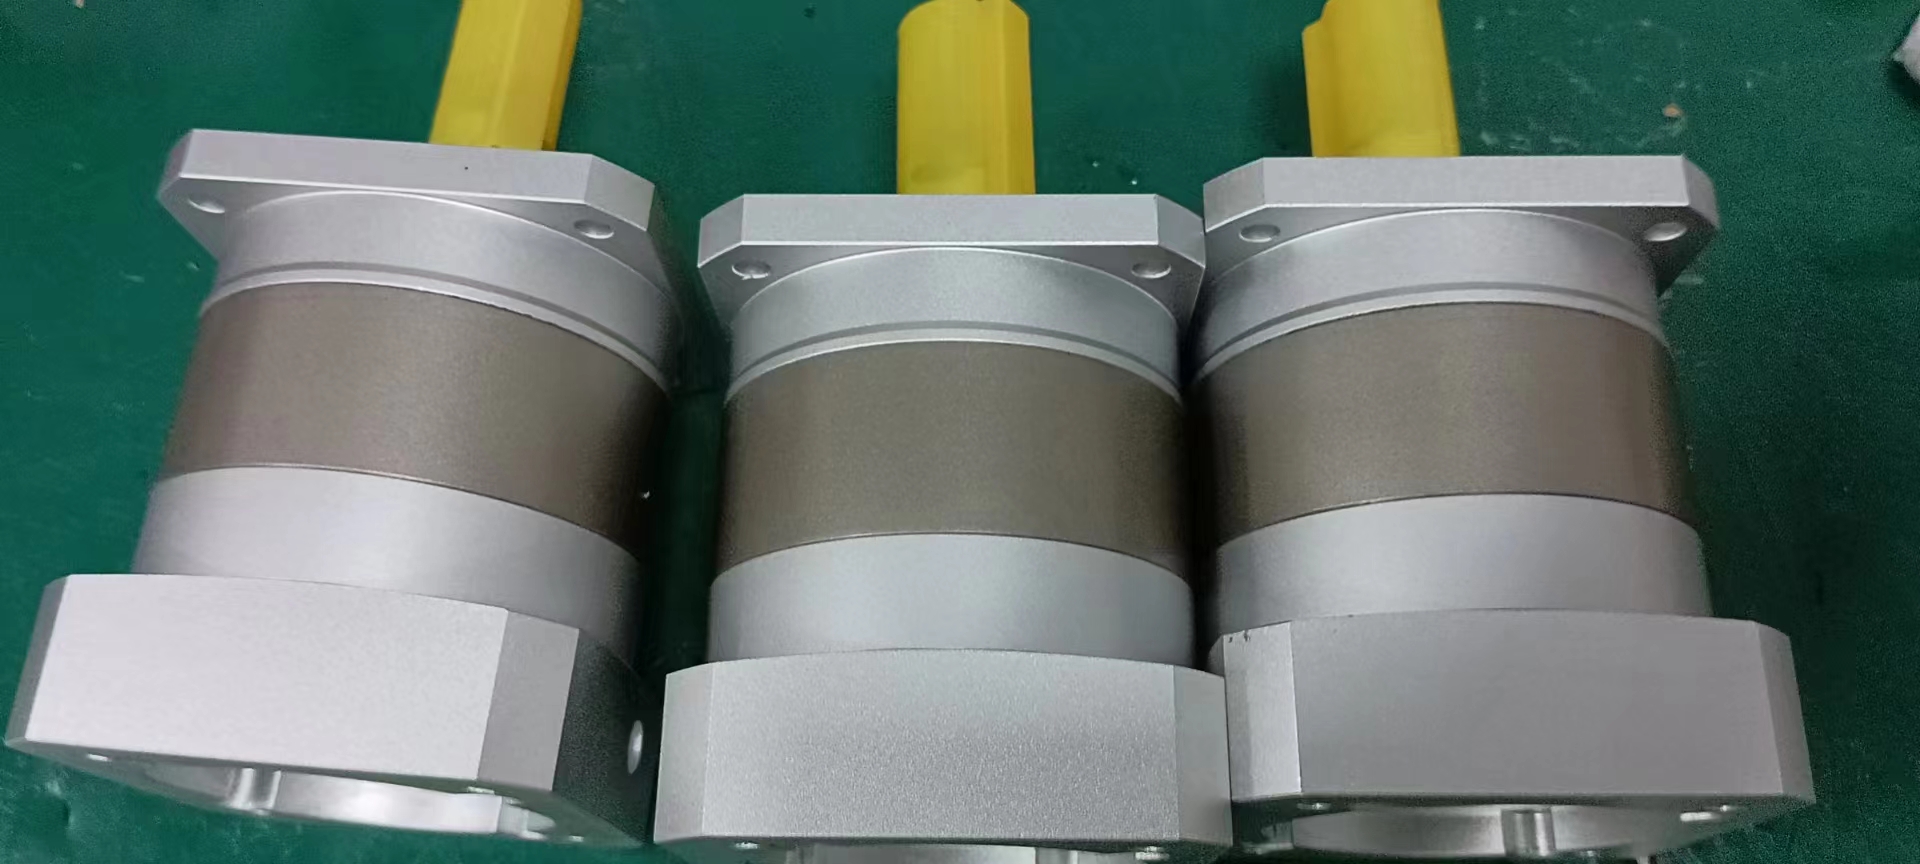
双庙集镇SP060-70-S2-P2-L2强磁专用减速机
以十分低的频率f1起动电机,然后加速达到频率f2,此时负载还包括转子惯量J,此为加速惯量,需要必要的惯量加速转矩Tα,因此这两个转矩(TL+Tα)的合成转矩成为起动到转速频率f2时所必须的转矩。此时的加速转矩为下面步进电机运动方式的项:上式的D为速度比例系数,第二项因此比其他项小而忽略不计。TM为步进电机产生的电磁转矩,(TM-TL)如图上图所示,能产生加速度的转矩。速度到达f2后按设定的转速旋转一段时间,然后减速到f1,形成速度包络线,此时的减速运转称为减速驱动,此种速度曲线称为梯形驱动。
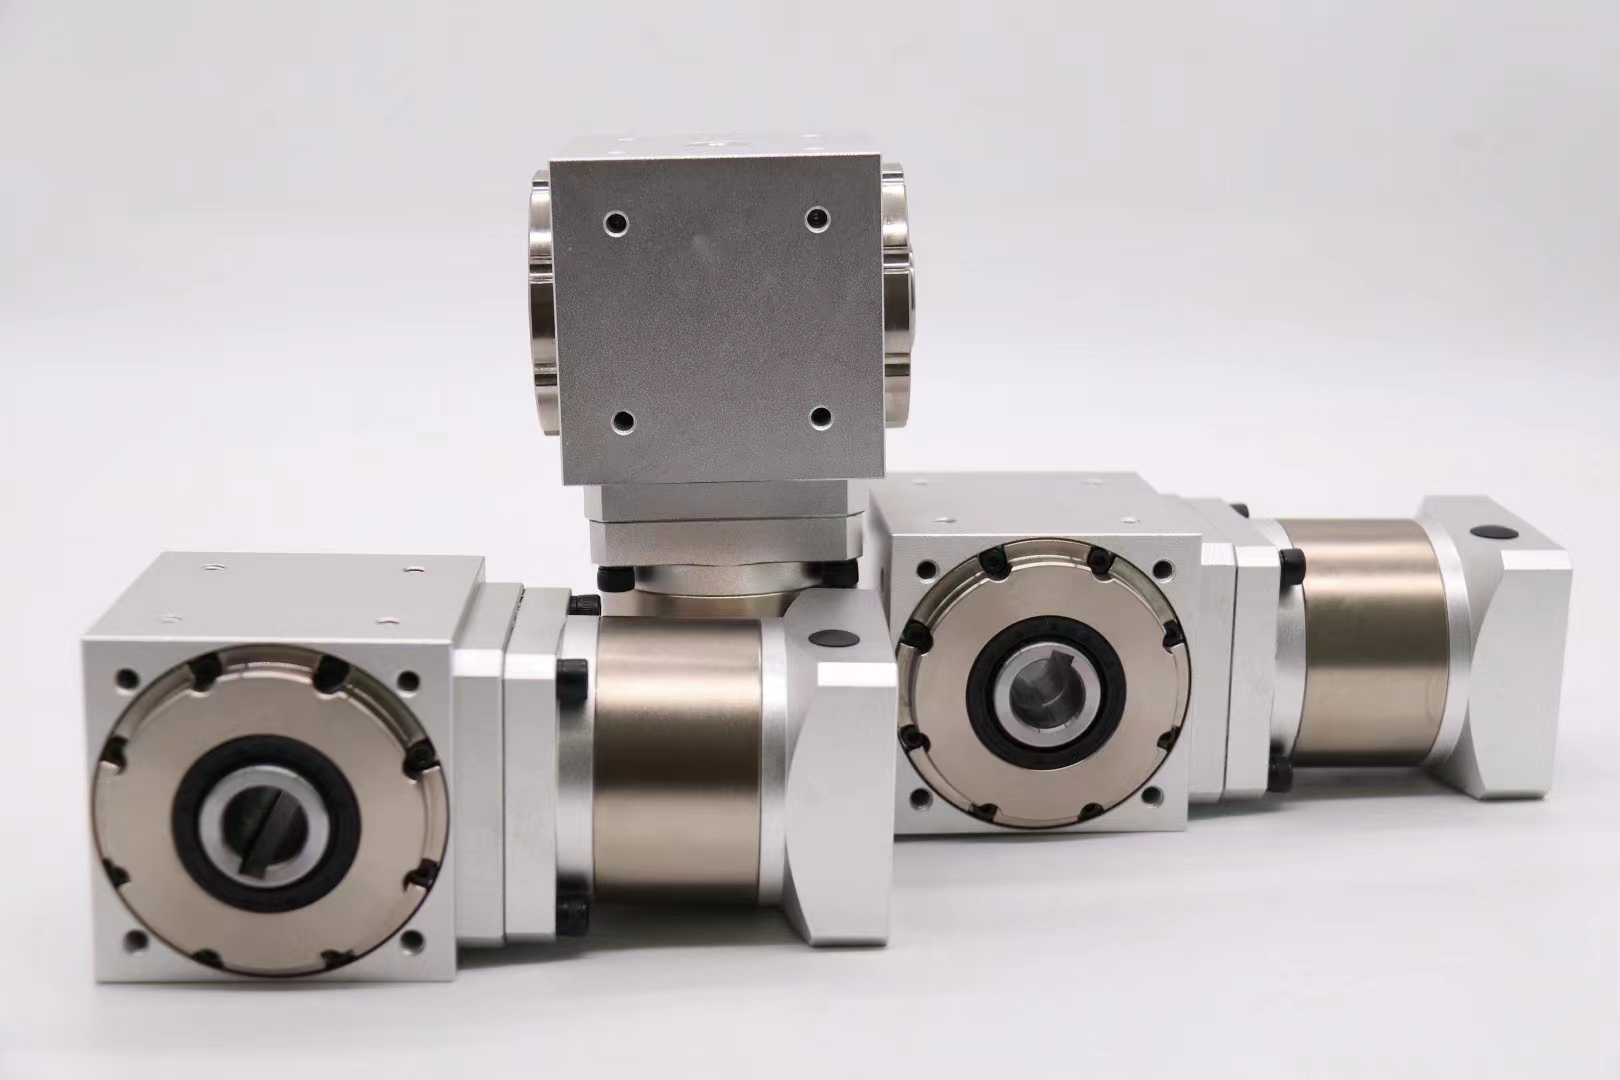
双庙集镇SP060-70-S2-P2-L2强磁专用减速机
PE60-L1-3-MK-P1-M5
PE90-L2-20-MK-P1-M5
PE90-L2-25-MK-P1-M5
PE90-L2-30-MK-P1-M5
PE90-L2-35-MK-P1-M5
PE90-L2-40-MK-P1-M5
PE90-L2-50-MK-P1-M5
PE90-L2-70-MK-P1-M5
PE90-L2-80-MK-P1-M5
PE90-L2-100-MK-P1-M5
PE90-L2-15-MK-P1-M5
PE90-L1-10-MK-P1-M5
PE90-L1-8-MK-P1-M5
PE90-L1-7-MK-P1-M5
PE90-L1-5-MK-P1-M5
PE90-L1-4-MK-P1-M5
PE90-L1-3-MK-P1-M5
PE90-L2-20-MK-P1-M6
PE90-L2-25-MK-P1-M6
PE90-L2-30-MK-P1-M6
PE90-L2-35-MK-P1-M6
PE90-L2-40-MK-P1-M6
PE90-L2-50-MK-P1-M6
PE90-L2-70-MK-P1-M6
PE90-L2-80-MK-P1-M6
PE90-L2-100-MK-P1-M6
PE90-L2-15-MK-P1-M6
PE90-L1-10-MK-P1-M6
PE90-L1-8-MK-P1-M6
PE90-L1-7-MK-P1-M6
PE90-L1-5-MK-P1-M6
PE90-L1-4-MK-P1-M6
PE90-L1-3-MK-P1-M6
PE120-L2-20-MK-P1-M8
PE120-L2-25-MK-P1-M8
PE120-L2-30-MK-P1-M8
PE120-L2-35-MK-P1-M8
PE120-L2-40-MK-P1-M8
PE120-L2-50-MK-P1-M8
PE120-L2-70-MK-P1-M8
PE120-L2-80-MK-P1-M8
PE120-L2-100-MK-P1-M8
PE120-L2-15-MK-P1-M8
PE120-L1-10-MK-P1-M8
PE120-L1-8-MK-P1-M8
PE120-L1-7-MK-P1-M8
PE120-L1-5-MK-P1-M8
PE120-L1-4-MK-P1-M8
PE120-L1-3-MK-P1-M8
LMSZDML08L2-40-19-70
LMSZDML08L2-50-19-70
LMSZDML08L2-70-19-70
LMSZDML08L2-100-19-70
LMSZDML08L2-30-19-70
LMSZDML08L2-35-19-70
LMSZDML08L2-20-19-70
发送向SBUF写入一个数据就启动串口发送,同时将TB8写入输出移位寄存器第9位。开始时,SEND和DATA都是低电平,把起始位输出到TXD。DATA为高,次移位时,将“1”移入输出移位寄存器的第9位,以后每次移位,左边移入“0”,当TB8移到输出位时,其左边是一个“1”和全“0”。检测到此条件,再进行最后一次移位,/SEND=1,DATA=0,输出停止位,置TI=1。接收置REN=1,与方式1类似,接收器以波特率的16倍速率采样RXD端。
双庙集镇SP060-70-S2-P2-L2强磁专用减速机