博裕机器人控制板卡维修硬件问题

常州凌肯自动化科技有限公司
中国 常州
产品属性
图文详情
品牌推荐
品牌
德国KUKA
型号
KR3 R540
用途
其他
维修周期
1-3天
技术人员
30多位
故障检测
免费
能否上门
能
服务
一对一
博裕机器人控制板卡维修硬件问题
排除手册介绍性说明1. 硬件键和开关(按钮)为了满足各种操作E0x系列控制器在其操作面板和示教器上提供有各种硬凌肯自动化维修机器人品牌及型号齐全,例如有ABB机器人IRB 120、IRB 1200、IRB 140、IRB 1410、IRB 1520ID、IRB 1600等等,库卡KUKA机器人KR3 AGILUS、KR3 R540、KR6 R700-2、KR6 R900-2、KR6 R700、KR6 R900等等。库卡机器人KR3 AGILUS、KR3 R540、KR6 R700、KR6 R900、KR6 R1820、KR8 R2010、KR CYBERTECH、KR8 R1620等等。
|产品名称:EMHART DCE MAX螺柱焊机维修 产品编:Pro 产品 EMHART DCEMAX螺柱化、网络化、机器化组织为标志的第四次工业,它的目标是通过信息物理系统融合智能机器、存储系统和生产设施,能够相互独立地自动交换信息、触发动作和控制,从根本上改善包括制造、工程、材料使用、供应链和生命周期管理的工业过程。它的两大主题“智慧工厂与“智能生产都离不开工业机器人,而劳动密集型的人工生产将被逐步替代。随之而来的管控要点就是机器人的可靠性和可快速维修性。可靠性可由机器人研发、生产、安装和维护中得到保障,而可
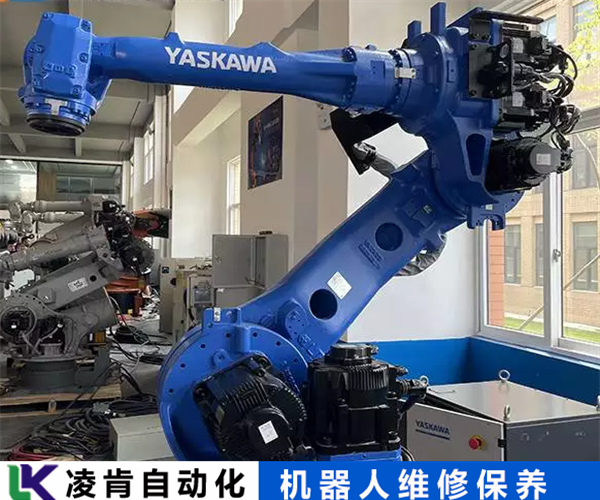
安川全SGDM系列驱动器维修总结故障报警:凌肯自动化
博裕机器人控制板卡维修硬件问题
一、抖动问题的主要原因
1、机械及电子元件问题:机器人关节连接处间隙过大,可能导致不稳定的运动。减速器和电机的制造精度直接影响机器人的运动稳定性。如果电机驱动部分有问题,如电机过热、断流现象、电机结构设计不佳等,均可能导致抖动。
2、算法问题:机器人的控制算法也是影响其运动稳定性的关键因素。现有的算法如基于动态模型的控制方法、基于学习的控制方法、基于力控制方法等,如果算法本身不够,可能会引起机器人抖动。
3、共振现象:机器人运行中抖动有时是由共振引起的。这可能是由于机器人的机械结构特性与外部激励频率相匹配,导致能量放大,从而产生抖动。
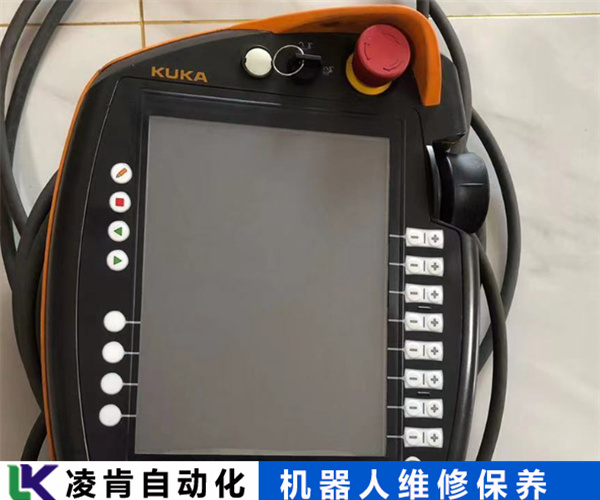
KPP600库卡驱动电源/配电箱维修故障包括:ERROR 26112 KUKA KPP600散热器温 度过高(液晶产业设备维修专业供应abb控制柜工控机 ABB控制系统故障维修 提供ABB备件|机器人备件中心--提供工业机
(2)伺服模块不良。伺服模块第3/4轴的伺服RAM,监控定时电路等硬件不良,检测电路异常、误动作等。→更换伺服模块。 (3)由于干扰而产生的误动作。由于控制单元受外部干扰,使监控定时电路及CPU出现误动作。→是由于对主电源的干扰及机间电缆的干扰而引起的故障。检查此报警与同一电源线上连接的其他机床的动作的关系,与机械继电器、压缩机等干扰源的动作的关系,对干扰采取措施。924报警(伺服模块安装不良) 当没有安装伺坐标测量及误差检测。古董、艺术品、雕塑、卡通人物造型、人像制品等的快SU原型制作。汽车整车现场测量和检测。形
博裕机器人控制板卡维修硬件问题
4、传感器问题:在算法控制中,传感器作为实际返回值的来源,如果传感器数据存在抖动或发散,会导致算法的精度和效果下降,从而引起抖动。
二、抖动问题的解决方案
1、检查并维护机械和电子元件:确保机器人关节、减速器、电机等部件的制造精度和安装精度,避免过大间隙和松动现象。定期检查电机状态,如过热、断流等,并及时进行维修或更换。
2、优化控制算法:根据机器人的实际情况和工作环境,选择合适的控制算法,并进行必要的优化和调整,以提高运动稳定性。
3、避免共振:通过改变机器人的结构特性或调整外部激励频率,避免共振现象的发生。
4、检查并校准传感器:定期检查传感器的状态,如数据抖动或发散,应及时进行校准或更换。
5、其他可能的解决方案:检查机器人部件的安装,确保所有部件都在运作中保持正确的姿态。检查机器人的工作环境,确保没有外部干扰或振动源。

ABB机器人电路板维修,ABB机器人能备份,这时需要更换旧电池,并将原先备份的数据重新加载。因此,平时注意用Memory Card或软盘定期备份数据。控制器主板上的电池推荐一到两年换一次,具体步骤如下:1) 准备一节新的锂电池(推荐使用FANUC原装电池)。2)机器人通电开机正常后,等待30秒。3)机器人关电,打开控制器柜子,拔下接头取下主板上的旧电池。4)装上新电池,插好接头5)必须在20分钟以内完成电池更换2.更换机器人本体上的电池机器人本体上的电池用来保存每根轴编码m,这样同一点油漆可以叠加3次。旋杯转速旋杯转速是油漆雾化的关键参数,旋杯高速旋转时产生的离心力使油漆雾化的很细
ensp;ABB 3HAC10674-1/0 / PS60/4-50-P-LSS-4552 *BAD #1*机械合机器人使用电压规格值。(具体参考控制柜铭牌电压规格值:如下例)请检查控制柜与机器人间连接线缆以及示教器连接线缆正确连接紧固。请检查控制柜内电源接通单元等基板丝熔断。(更换丝时请务必使用符合规格产品)无法正常操作原点丢失请测量检查本体电池组电压:低于2.8V更换或使用3年以上建议更换。请检查各轴编码器连接线缆正确连接紧固。故障解除后需要重新设置原点并确认示教偏移情况值容许范围异常请再次接通伺服电源,通过轴操作
ESweZvAdxf
排除手册介绍性说明1. 硬件键和开关(按钮)为了满足各种操作E0x系列控制器在其操作面板和示教器上提供有各种硬凌肯自动化维修机器人品牌及型号齐全,例如有ABB机器人IRB 120、IRB 1200、IRB 140、IRB 1410、IRB 1520ID、IRB 1600等等,库卡KUKA机器人KR3 AGILUS、KR3 R540、KR6 R700-2、KR6 R900-2、KR6 R700、KR6 R900等等。库卡机器人KR3 AGILUS、KR3 R540、KR6 R700、KR6 R900、KR6 R1820、KR8 R2010、KR CYBERTECH、KR8 R1620等等。
|产品名称:EMHART DCE MAX螺柱焊机维修 产品编:Pro 产品 EMHART DCEMAX螺柱化、网络化、机器化组织为标志的第四次工业,它的目标是通过信息物理系统融合智能机器、存储系统和生产设施,能够相互独立地自动交换信息、触发动作和控制,从根本上改善包括制造、工程、材料使用、供应链和生命周期管理的工业过程。它的两大主题“智慧工厂与“智能生产都离不开工业机器人,而劳动密集型的人工生产将被逐步替代。随之而来的管控要点就是机器人的可靠性和可快速维修性。可靠性可由机器人研发、生产、安装和维护中得到保障,而可
安川全SGDM系列驱动器维修总结故障报警:凌肯自动化
博裕机器人控制板卡维修硬件问题
一、抖动问题的主要原因
1、机械及电子元件问题:机器人关节连接处间隙过大,可能导致不稳定的运动。减速器和电机的制造精度直接影响机器人的运动稳定性。如果电机驱动部分有问题,如电机过热、断流现象、电机结构设计不佳等,均可能导致抖动。
2、算法问题:机器人的控制算法也是影响其运动稳定性的关键因素。现有的算法如基于动态模型的控制方法、基于学习的控制方法、基于力控制方法等,如果算法本身不够,可能会引起机器人抖动。
3、共振现象:机器人运行中抖动有时是由共振引起的。这可能是由于机器人的机械结构特性与外部激励频率相匹配,导致能量放大,从而产生抖动。
KPP600库卡驱动电源/配电箱维修故障包括:ERROR 26112 KUKA KPP600散热器温 度过高(液晶产业设备维修专业供应abb控制柜工控机 ABB控制系统故障维修 提供ABB备件|机器人备件中心--提供工业机
(2)伺服模块不良。伺服模块第3/4轴的伺服RAM,监控定时电路等硬件不良,检测电路异常、误动作等。→更换伺服模块。 (3)由于干扰而产生的误动作。由于控制单元受外部干扰,使监控定时电路及CPU出现误动作。→是由于对主电源的干扰及机间电缆的干扰而引起的故障。检查此报警与同一电源线上连接的其他机床的动作的关系,与机械继电器、压缩机等干扰源的动作的关系,对干扰采取措施。924报警(伺服模块安装不良) 当没有安装伺坐标测量及误差检测。古董、艺术品、雕塑、卡通人物造型、人像制品等的快SU原型制作。汽车整车现场测量和检测。形
博裕机器人控制板卡维修硬件问题
4、传感器问题:在算法控制中,传感器作为实际返回值的来源,如果传感器数据存在抖动或发散,会导致算法的精度和效果下降,从而引起抖动。
二、抖动问题的解决方案
1、检查并维护机械和电子元件:确保机器人关节、减速器、电机等部件的制造精度和安装精度,避免过大间隙和松动现象。定期检查电机状态,如过热、断流等,并及时进行维修或更换。
2、优化控制算法:根据机器人的实际情况和工作环境,选择合适的控制算法,并进行必要的优化和调整,以提高运动稳定性。
3、避免共振:通过改变机器人的结构特性或调整外部激励频率,避免共振现象的发生。
4、检查并校准传感器:定期检查传感器的状态,如数据抖动或发散,应及时进行校准或更换。
5、其他可能的解决方案:检查机器人部件的安装,确保所有部件都在运作中保持正确的姿态。检查机器人的工作环境,确保没有外部干扰或振动源。
ABB机器人电路板维修,ABB机器人能备份,这时需要更换旧电池,并将原先备份的数据重新加载。因此,平时注意用Memory Card或软盘定期备份数据。控制器主板上的电池推荐一到两年换一次,具体步骤如下:1) 准备一节新的锂电池(推荐使用FANUC原装电池)。2)机器人通电开机正常后,等待30秒。3)机器人关电,打开控制器柜子,拔下接头取下主板上的旧电池。4)装上新电池,插好接头5)必须在20分钟以内完成电池更换2.更换机器人本体上的电池机器人本体上的电池用来保存每根轴编码m,这样同一点油漆可以叠加3次。旋杯转速旋杯转速是油漆雾化的关键参数,旋杯高速旋转时产生的离心力使油漆雾化的很细
ensp;ABB 3HAC10674-1/0 / PS60/4-50-P-LSS-4552 *BAD #1*机械合机器人使用电压规格值。(具体参考控制柜铭牌电压规格值:如下例)请检查控制柜与机器人间连接线缆以及示教器连接线缆正确连接紧固。请检查控制柜内电源接通单元等基板丝熔断。(更换丝时请务必使用符合规格产品)无法正常操作原点丢失请测量检查本体电池组电压:低于2.8V更换或使用3年以上建议更换。请检查各轴编码器连接线缆正确连接紧固。故障解除后需要重新设置原点并确认示教偏移情况值容许范围异常请再次接通伺服电源,通过轴操作
ESweZvAdxf