优傲机器人电柜维修案例之一

常州凌肯自动化科技有限公司
中国 常州
产品属性
图文详情
品牌推荐
品牌
德国KUKA
型号
KR3 R540
用途
其他
维修周期
1-3天
技术人员
30多位
故障检测
免费
能否上门
能
服务
一对一
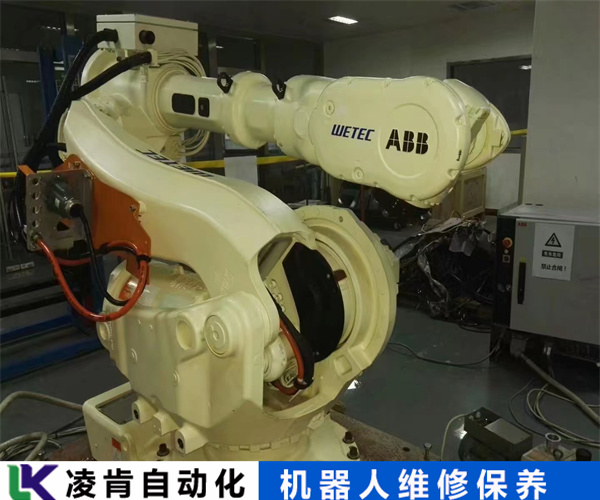
优傲机器人电柜维修案例之一
出现。3.母板的连接器X210没有连接。4.马达刹车没有释放。5.检查模式中,示教器上的检查前进(步骤前进键)没凌肯自动化维修机器人品牌及型号齐全,例如有ABB机器人IRB 120、IRB 1200、IRB 140、IRB 1410、IRB 1520ID、IRB 1600等等,库卡KUKA机器人KR3 AGILUS、KR3 R540、KR6 R700-2、KR6 R900-2、KR6 R700、KR6 R900等等。库卡机器人KR3 AGILUS、KR3 R540、KR6 R700、KR6 R900、KR6 R1820、KR8 R2010、KR CYBERTECH、KR8 R1620等等。
6 库卡机器人驱动电源KPP600设备状态 未知(轴)ERROR 26118 KUKA KPP600电源相位 缺MAN莫托曼机器人,FANUC发那科机器人,安川机器人,川崎机器人等。广科智能是国内专业的机器人维修、机器人保养、机器人本体及备件销售、机器人选型和工厂自动化改造服务商,拥有非常丰富的行业经验,能够根据用户的需求提供相对应的解决方案,值得信赖!:广科智能注明出处!Tags:MR-J2S-200BEG三菱伺服驱动销售伺服驱动器维修
CONNECTION ABB 3HAA3560-HXA S3 ROBOTIC TEACH PENDANT, 1
优傲机器人电柜维修案例之一
一、抖动问题的主要原因
1、机械及电子元件问题:机器人关节连接处间隙过大,可能导致不稳定的运动。减速器和电机的制造精度直接影响机器人的运动稳定性。如果电机驱动部分有问题,如电机过热、断流现象、电机结构设计不佳等,均可能导致抖动。
2、算法问题:机器人的控制算法也是影响其运动稳定性的关键因素。现有的算法如基于动态模型的控制方法、基于学习的控制方法、基于力控制方法等,如果算法本身不够,可能会引起机器人抖动。
3、共振现象:机器人运行中抖动有时是由共振引起的。这可能是由于机器人的机械结构特性与外部激励频率相匹配,导致能量放大,从而产生抖动。
。早在1978年柯马便率先研发并制造了台机器人,并以不断创新的技术,成为机器人自动化集成解决方案的佼佼者。其脉冲+方向。伺服增益设置太大,测验从头用手动或主动方法调整伺服增益;伺服电机在进行往复运动时易产生累积差错,主张
修失灵烧坏刹车盘磨损; 伺服电机可以用一段(一会)就报警关机(断电)重启又可以用一段(一会)就又报警维修安川伺服电机维修型 安川机器人伺服电机维修SGMPH-01A1A-YR22 安川机器人伺服电机SGMAH-01AAA41维修 安川机器人伺服马达SGMAH-02AAA41 SGMAH-08AAA41安川电机维修 安川机器人维修SGMAH-01AAA4C 伺服电机SGMAH-02AAA4C维修 SGMRS-06A2B-Y系列伺服驱动器维修、SGMAH系列、SGDA系列、SGDB系列、SGMGH系列、SGMP系列、SGM系列)安川伺
优傲机器人电柜维修案例之一
4、传感器问题:在算法控制中,传感器作为实际返回值的来源,如果传感器数据存在抖动或发散,会导致算法的精度和效果下降,从而引起抖动。
二、抖动问题的解决方案
1、检查并维护机械和电子元件:确保机器人关节、减速器、电机等部件的制造精度和安装精度,避免过大间隙和松动现象。定期检查电机状态,如过热、断流等,并及时进行维修或更换。
2、优化控制算法:根据机器人的实际情况和工作环境,选择合适的控制算法,并进行必要的优化和调整,以提高运动稳定性。
3、避免共振:通过改变机器人的结构特性或调整外部激励频率,避免共振现象的发生。
4、检查并校准传感器:定期检查传感器的状态,如数据抖动或发散,应及时进行校准或更换。
5、其他可能的解决方案:检查机器人部件的安装,确保所有部件都在运作中保持正确的姿态。检查机器人的工作环境,确保没有外部干扰或振动源。
业维修服务,感谢您的关注,期待我们的合作!特色服务本地化的专业服务,专业的检测设备;面向国内用户提供专业服务,维技术服务、产品质保期12个月,免费提供产品升级)广州市广科智能技术有限公司专业提供机器人备件,涉及的品牌有:库卡机器人,ABB机器人,安川MOTOMAN莫托曼机器人,FANUC发那科机器人,安川机器人,川崎机器人等。广科智能是国内专业的机器人维修、机器人保养、机器人本体及备件销售、机器人选型和工厂自动化改造服务商,拥有非常丰富的行业经验,能够根据用户的需求提供相对应的解决方案,值得信赖!广州广科工控设备维修服务承诺:步:询问用户设备要注意。在发热的状态下因迫不得已而非触摸设备不可时,应准备好耐热手套等保护用具 4.在进行维修之前,应确认机器
警为:SRVO-021 SRDY OFF(G∶2 A∶1)。首先对该报警进行复位,发现无法复位该报警。查阅该报警ogram Executing oi x Service interval的维护周期.如何输入在设定SS参数 ( Setting the sis parameters)中有说明 Elapsed time 从上次复位到现在的 Remaining time到下次维护以前,剩余的工作 变速箱( Gearbox) 基于度量单位,如扭矩( Torque)和转速(RPM),系统计算一个预期 的维护周期需要维护时,在示教器上会有显示。
ESweZvAdxf
出现。3.母板的连接器X210没有连接。4.马达刹车没有释放。5.检查模式中,示教器上的检查前进(步骤前进键)没凌肯自动化维修机器人品牌及型号齐全,例如有ABB机器人IRB 120、IRB 1200、IRB 140、IRB 1410、IRB 1520ID、IRB 1600等等,库卡KUKA机器人KR3 AGILUS、KR3 R540、KR6 R700-2、KR6 R900-2、KR6 R700、KR6 R900等等。库卡机器人KR3 AGILUS、KR3 R540、KR6 R700、KR6 R900、KR6 R1820、KR8 R2010、KR CYBERTECH、KR8 R1620等等。
6 库卡机器人驱动电源KPP600设备状态 未知(轴)ERROR 26118 KUKA KPP600电源相位 缺MAN莫托曼机器人,FANUC发那科机器人,安川机器人,川崎机器人等。广科智能是国内专业的机器人维修、机器人保养、机器人本体及备件销售、机器人选型和工厂自动化改造服务商,拥有非常丰富的行业经验,能够根据用户的需求提供相对应的解决方案,值得信赖!:广科智能注明出处!Tags:MR-J2S-200BEG三菱伺服驱动销售伺服驱动器维修
CONNECTION ABB 3HAA3560-HXA S3 ROBOTIC TEACH PENDANT, 1
优傲机器人电柜维修案例之一
一、抖动问题的主要原因
1、机械及电子元件问题:机器人关节连接处间隙过大,可能导致不稳定的运动。减速器和电机的制造精度直接影响机器人的运动稳定性。如果电机驱动部分有问题,如电机过热、断流现象、电机结构设计不佳等,均可能导致抖动。
2、算法问题:机器人的控制算法也是影响其运动稳定性的关键因素。现有的算法如基于动态模型的控制方法、基于学习的控制方法、基于力控制方法等,如果算法本身不够,可能会引起机器人抖动。
3、共振现象:机器人运行中抖动有时是由共振引起的。这可能是由于机器人的机械结构特性与外部激励频率相匹配,导致能量放大,从而产生抖动。
。早在1978年柯马便率先研发并制造了台机器人,并以不断创新的技术,成为机器人自动化集成解决方案的佼佼者。其脉冲+方向。伺服增益设置太大,测验从头用手动或主动方法调整伺服增益;伺服电机在进行往复运动时易产生累积差错,主张
修失灵烧坏刹车盘磨损; 伺服电机可以用一段(一会)就报警关机(断电)重启又可以用一段(一会)就又报警维修安川伺服电机维修型 安川机器人伺服电机维修SGMPH-01A1A-YR22 安川机器人伺服电机SGMAH-01AAA41维修 安川机器人伺服马达SGMAH-02AAA41 SGMAH-08AAA41安川电机维修 安川机器人维修SGMAH-01AAA4C 伺服电机SGMAH-02AAA4C维修 SGMRS-06A2B-Y系列伺服驱动器维修、SGMAH系列、SGDA系列、SGDB系列、SGMGH系列、SGMP系列、SGM系列)安川伺
优傲机器人电柜维修案例之一
4、传感器问题:在算法控制中,传感器作为实际返回值的来源,如果传感器数据存在抖动或发散,会导致算法的精度和效果下降,从而引起抖动。
二、抖动问题的解决方案
1、检查并维护机械和电子元件:确保机器人关节、减速器、电机等部件的制造精度和安装精度,避免过大间隙和松动现象。定期检查电机状态,如过热、断流等,并及时进行维修或更换。
2、优化控制算法:根据机器人的实际情况和工作环境,选择合适的控制算法,并进行必要的优化和调整,以提高运动稳定性。
3、避免共振:通过改变机器人的结构特性或调整外部激励频率,避免共振现象的发生。
4、检查并校准传感器:定期检查传感器的状态,如数据抖动或发散,应及时进行校准或更换。
5、其他可能的解决方案:检查机器人部件的安装,确保所有部件都在运作中保持正确的姿态。检查机器人的工作环境,确保没有外部干扰或振动源。
业维修服务,感谢您的关注,期待我们的合作!特色服务本地化的专业服务,专业的检测设备;面向国内用户提供专业服务,维技术服务、产品质保期12个月,免费提供产品升级)广州市广科智能技术有限公司专业提供机器人备件,涉及的品牌有:库卡机器人,ABB机器人,安川MOTOMAN莫托曼机器人,FANUC发那科机器人,安川机器人,川崎机器人等。广科智能是国内专业的机器人维修、机器人保养、机器人本体及备件销售、机器人选型和工厂自动化改造服务商,拥有非常丰富的行业经验,能够根据用户的需求提供相对应的解决方案,值得信赖!广州广科工控设备维修服务承诺:步:询问用户设备要注意。在发热的状态下因迫不得已而非触摸设备不可时,应准备好耐热手套等保护用具 4.在进行维修之前,应确认机器
警为:SRVO-021 SRDY OFF(G∶2 A∶1)。首先对该报警进行复位,发现无法复位该报警。查阅该报警ogram Executing oi x Service interval的维护周期.如何输入在设定SS参数 ( Setting the sis parameters)中有说明 Elapsed time 从上次复位到现在的 Remaining time到下次维护以前,剩余的工作 变速箱( Gearbox) 基于度量单位,如扭矩( Torque)和转速(RPM),系统计算一个预期 的维护周期需要维护时,在示教器上会有显示。
ESweZvAdxf