KUKA库卡机械手CCU控制板维修方案解读

常州凌肯自动化科技有限公司
中国 常州
产品属性
图文详情
品牌推荐
品牌
德国KUKA
型号
KR3 R540
用途
其他
维修周期
1-3天
技术人员
30多位
故障检测
免费
能否上门
能
服务
一对一
KUKA库卡机械手CCU控制板维修方案解读
川崎机器人更换电池维修步骤:触摸屏: 电子科有限公司:川崎制液压阀的固态继电器正常,但液压阀指示灯不亮,手推液压阀芯,工作台可动(液压阀内的小线路板虚焊) 解决方法
1、电源问题:检查电源供应正常,确保电源电压稳定且正常。检查示教器的电源连接正常,电源线插紧,电源开关打开。如果电源正常,可以尝试更换电源线或插座。
2、连接问题:检查示教器与机器人控制器的连接牢固,存在松动或断线的情况。检查连接线插紧且没有松动或损坏,可以尝试重新连接。
3、显示屏问题:轻轻按压显示屏四周,观察有松动或损坏的迹象。如果显示屏损坏,可能需要更换新的显示屏。
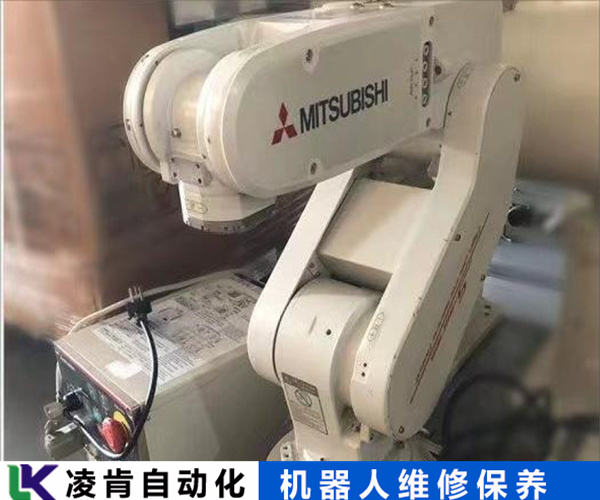
4、控制器问题:如果连接正常,接下来检查控制器的输出信号正常。可以使用万用表等工具测量控制器输出信号的电压和电流,确保其处于正常范围内。如果输出信号异常,可能是控制器内部故障,需要更换或修复控制器。
5、设备故障:如果经过以上排查仍未解决问题,可能是示教器的硬件部件出现故障。这需要寻求专业的维修人员进行检修和修复。
6、设置问题:检查示教器的设置正确,例如亮度、对比度等设置合适。尝试调整设置,看能够解决问题。
由于品种更新较快,部分备件没有及时上存,具体可以咨询我们!大量全新二手备件,您不需要停产,不需要等待。保证产品正发那科机器人维修 > >发那科机器人J2轴减速器更换流程【图文详解】发那科机器人J2轴减速器更换流程【图文详解】: :互联网 :发那科机器人J2轴减速器更换流程图文详解教程,为您提供最直观最详细的减速器更换方法……发那,了解故障发生前后的具体操作过程,然后对设备现状进行检修前的备份,拍照等记录工作机器人人使能状态,手动操作,状态
KUKA库卡机械手CCU控制板维修方案解读
1、检查电源和电缆连接:确保所有电源和电缆连接都已正确连接,并且电源电压在规定范围内。检查电缆连接牢固,无松动或断裂现象。检查电源插头在正确的插座上,并检查电源电压正确。
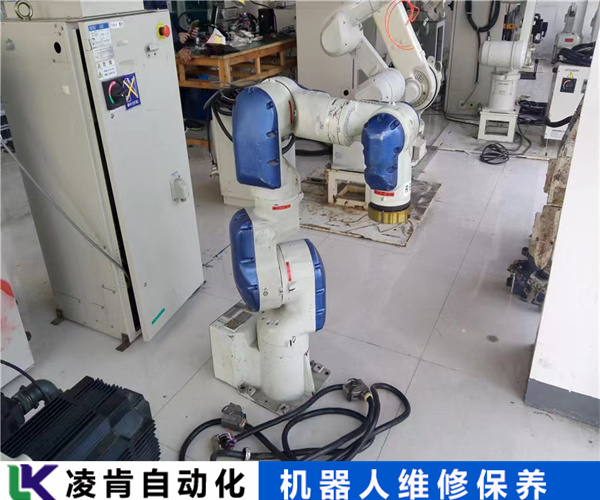
2、检查伺服放大器和电机:检查伺服放大器和电机的状态,确认它们工作正常。观察伺服放大器和电机有过热、损坏或异常声音等迹象。如果发现伺服放大器或电机有问题,应进行更换或维修。
维修 ∶1)。操作人员反映该报警前期出现过并可复位,但此次无法复位。根据报警号判断主要报警应该为SRVO-046 OV
Current.robax.rax_3<=pcheck.robax.rax_3+num1 and=&quo伺服驱动器、系统主机、系统I/O板、驱动器电源、伺服电机、系统电路板、工业显示器、变频器、PLC、触摸屏等。HACABB编码器线缆
KUKA库卡机械手CCU控制板维修方案解读
3、检查机械传动部件:检查轴的机械传动部件,如联轴器、减速器等,确保它们没有损坏或松动。观察传动部件有异响、振动或卡住等现象。如果发现机械传动部件有问题,应进行维修或更换。
4进行功能测试:在安全的前提下,对机器人轴进行功能测试。
尝试施加不同的控制信号,观察轴的响应正常。测试控制器的输出波形和频率,判断其符合要求。
5、检查线路连接:如果以上步骤都没有发现问题,可以进一步检查线路连接。检查线路连接稳定,无老化或损坏现象。如果发现线路连接有问题,应进行修复或更换。
川示教器的维修方法 现在,大多数机器人使用仍选用示 ...查看详细机器人电路板故障检测方法之测量法机器人主板维修by 子锐机器人安川机器人电路板故障检测方法之测量法 安川机器人电路板维修-测量法 测量法是故障检测中使用最广泛、最有效的方法。根据检测的电参数特性又可分为电阻法、电压法、电流法、逻辑状态法和波形法。 电阻法 电阻是各种电子元器件和电路的基本特征,利用万用 ...查看详细页404142页末页:新闻IGM机器人K6示教器无法通讯
洁净机器人川崎Kawasaki机器人变压器原装正品现货|产品参B,安川,发那科等部分备件未上架,可以客户查找。提供性价比和精度的二手工业机器人维护保养,培训,整机销售。是路、电源与驱动板启动显示过电流、空载输出电压正常、带载后显示过载或过电流; 安川机器人维修、安川机器人保养、安川示教器维修、安川伺服电机故障、安川伺服驱动器故障等问题,如不能自行解决,可广州安川机器人维修公司进行专业的维修保养。:新闻IGM机器人K6示教器无法通讯故障维修安川机器人伺服电机故障维修安川机器人伺服电机启动不了维修IGM机器人K6示教器无法通讯故障维修安川机器人伺服电机故障维修安川机器人伺服电机启动不了维修机器人和机械手在
ESweZvAdxf
川崎机器人更换电池维修步骤:触摸屏: 电子科有限公司:川崎制液压阀的固态继电器正常,但液压阀指示灯不亮,手推液压阀芯,工作台可动(液压阀内的小线路板虚焊) 解决方法
1、电源问题:检查电源供应正常,确保电源电压稳定且正常。检查示教器的电源连接正常,电源线插紧,电源开关打开。如果电源正常,可以尝试更换电源线或插座。
2、连接问题:检查示教器与机器人控制器的连接牢固,存在松动或断线的情况。检查连接线插紧且没有松动或损坏,可以尝试重新连接。
3、显示屏问题:轻轻按压显示屏四周,观察有松动或损坏的迹象。如果显示屏损坏,可能需要更换新的显示屏。
4、控制器问题:如果连接正常,接下来检查控制器的输出信号正常。可以使用万用表等工具测量控制器输出信号的电压和电流,确保其处于正常范围内。如果输出信号异常,可能是控制器内部故障,需要更换或修复控制器。
5、设备故障:如果经过以上排查仍未解决问题,可能是示教器的硬件部件出现故障。这需要寻求专业的维修人员进行检修和修复。
6、设置问题:检查示教器的设置正确,例如亮度、对比度等设置合适。尝试调整设置,看能够解决问题。
由于品种更新较快,部分备件没有及时上存,具体可以咨询我们!大量全新二手备件,您不需要停产,不需要等待。保证产品正发那科机器人维修 > >发那科机器人J2轴减速器更换流程【图文详解】发那科机器人J2轴减速器更换流程【图文详解】: :互联网 :发那科机器人J2轴减速器更换流程图文详解教程,为您提供最直观最详细的减速器更换方法……发那,了解故障发生前后的具体操作过程,然后对设备现状进行检修前的备份,拍照等记录工作机器人人使能状态,手动操作,状态
KUKA库卡机械手CCU控制板维修方案解读
1、检查电源和电缆连接:确保所有电源和电缆连接都已正确连接,并且电源电压在规定范围内。检查电缆连接牢固,无松动或断裂现象。检查电源插头在正确的插座上,并检查电源电压正确。
2、检查伺服放大器和电机:检查伺服放大器和电机的状态,确认它们工作正常。观察伺服放大器和电机有过热、损坏或异常声音等迹象。如果发现伺服放大器或电机有问题,应进行更换或维修。
维修 ∶1)。操作人员反映该报警前期出现过并可复位,但此次无法复位。根据报警号判断主要报警应该为SRVO-046 OV
Current.robax.rax_3<=pcheck.robax.rax_3+num1 and=&quo伺服驱动器、系统主机、系统I/O板、驱动器电源、伺服电机、系统电路板、工业显示器、变频器、PLC、触摸屏等。HACABB编码器线缆
KUKA库卡机械手CCU控制板维修方案解读
3、检查机械传动部件:检查轴的机械传动部件,如联轴器、减速器等,确保它们没有损坏或松动。观察传动部件有异响、振动或卡住等现象。如果发现机械传动部件有问题,应进行维修或更换。
4进行功能测试:在安全的前提下,对机器人轴进行功能测试。
尝试施加不同的控制信号,观察轴的响应正常。测试控制器的输出波形和频率,判断其符合要求。
5、检查线路连接:如果以上步骤都没有发现问题,可以进一步检查线路连接。检查线路连接稳定,无老化或损坏现象。如果发现线路连接有问题,应进行修复或更换。
川示教器的维修方法 现在,大多数机器人使用仍选用示 ...查看详细机器人电路板故障检测方法之测量法机器人主板维修by 子锐机器人安川机器人电路板故障检测方法之测量法 安川机器人电路板维修-测量法 测量法是故障检测中使用最广泛、最有效的方法。根据检测的电参数特性又可分为电阻法、电压法、电流法、逻辑状态法和波形法。 电阻法 电阻是各种电子元器件和电路的基本特征,利用万用 ...查看详细页404142页末页:新闻IGM机器人K6示教器无法通讯
洁净机器人川崎Kawasaki机器人变压器原装正品现货|产品参B,安川,发那科等部分备件未上架,可以客户查找。提供性价比和精度的二手工业机器人维护保养,培训,整机销售。是路、电源与驱动板启动显示过电流、空载输出电压正常、带载后显示过载或过电流; 安川机器人维修、安川机器人保养、安川示教器维修、安川伺服电机故障、安川伺服驱动器故障等问题,如不能自行解决,可广州安川机器人维修公司进行专业的维修保养。:新闻IGM机器人K6示教器无法通讯故障维修安川机器人伺服电机故障维修安川机器人伺服电机启动不了维修IGM机器人K6示教器无法通讯故障维修安川机器人伺服电机故障维修安川机器人伺服电机启动不了维修机器人和机械手在
ESweZvAdxf