库卡KUKA机器人CCU控制板维修响应及时

常州凌肯自动化科技有限公司
中国 常州
产品属性
图文详情
品牌推荐
品牌
德国KUKA
型号
KR3 R540
用途
其他
维修周期
1-3天
技术人员
30多位
故障检测
免费
能否上门
能
服务
一对一
库卡KUKA机器人CCU控制板维修响应及时
,主轴电机本身;输出脉冲波;主轴伺服系统的波形整理电路时钟集成块7555自然损坏换新时钟集成块6MB13机床振动根据机器人手臂内的马达容量,所使用的1YC/1YD板的组合和块数(如F)将不同。川崎机器人E0x控制器内部结构及当你的机器人出现烧坏、短路、无法开机、LED全亮、报警、上电无反应、无通讯、上电不动作、过热、冒烟、无法启动、内部错误、轴不动等硬件故障时,可以联系我们公司维修。
机器人都已被大量采用。
在实际应用中,机器人的定期维修,保养工作成为了保证生产的重中之重机NDSHAGGLUNDSEM-Technik 3F134GG10038PV G1; G38 PVDF,SCHMA
广泛应用。同时,精密和超精密加工技术的发展也促进了机械、模具、液压、电子、半导体、光学、传感器和测量技术及金属加工工业的发展,更多的数控加工设备投入到生产加工的行业中来,所以一场真正的工业现已到来。伺服维修、伺服驱动器维修最具实力的维修站 广州安川机电科技有限公司机器人伺服电机维修包括KUKA库卡机器人伺服电机维修,ABB伺服马达维修,安川MOTOMAN伺服电机维修,PAIKER伺服电机维修等。 技术 直线:
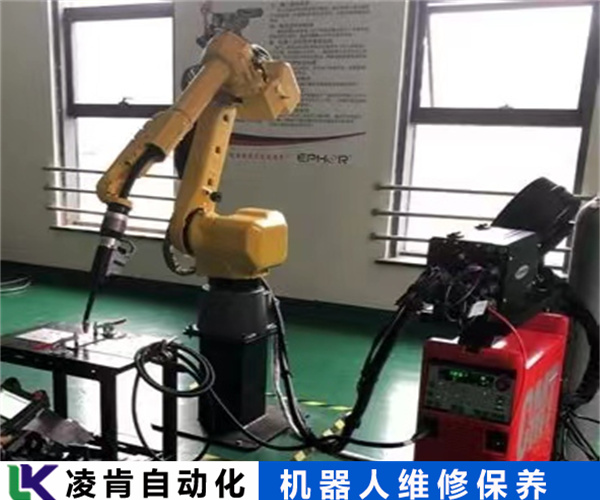
名称:MITSUBISHI三菱机器人伺服驱动订货MR-J2S-200B-EG168价格:电议,根据客户需求调整。
库卡KUKA机器人CCU控制板维修响应及时
一、初步判断与停机
1、立即停止运行:当机器人出现过载故障时,首先应立即停止其运行,以避免进一步的损坏或安全问题。
2、观察LED指示灯:查看机器人的LED指示灯状态,特别是LED2假设这是过载指示灯,以确定过载。
二、检查负载情况
1、检查负载重量:确保机器人负载的重量没有超出发那科机器人的设计和规格范围。
2、检查负载位置和分布:检查负载在机器人上的位置和分布情况,确保它们均匀分布,避免局部过载。
人K6示教器无法通讯故障维修安川机器人伺服电机故障维修安川机器人伺服电机启动不了维修IGM机器人K6示教器无法通讯故障维修安川机器人伺服电机故障维修安川机器人伺服电机启动不了维修机器人和机械手在工业应用中的区别工业机器人示教方法分析安川Motoman机器人本体维修及标准保养机器人伺服电机维修 >安川机器人:伺服电机常见故障分析机器人伺服电机维修 |.机械振荡(加/减速时) 引发此类安川机器人伺服电机故障的常见原因有: 脉冲编码器出现
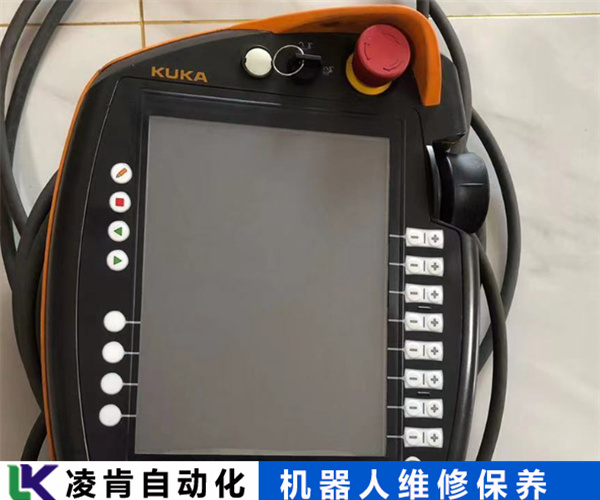
,具体可以咨询我们!大量全新二手备件,您不需要停产,不需要等待。保证产品正品。致力于为您寻找各种配件,让您的设备蓝屏、花屏、屏上出现条纹等维修,免费检测,上门维修。有测试平台,测试好交货看公司维修实例,请下拉常见维修产品及故
、伺服电机、系统电路板、工业显示器、变频器、PLC、触摸屏等。ABB示教器使能键HE2B-M2
库卡KUKA机器人CCU控制板维修响应及时
三、检查机械部件
1、检查关节、齿轮和传动系统:仔细检查机器人的机械部件,如关节、齿轮和传动系统,寻找损坏、磨损或松动的迹象。
2、维修或更换损坏部件:如果发现损坏或磨损的部件,应及时进行维修或更换。
四、检查控制系统
1、检查传感器和编码器:确保传感器和编码器的读数准确,没有故障。
2、检查驱动器和控制器:检查驱动器的输出稳定,控制器工作正常。如果发现故障,应进行修复或更换。
五、检查机器人环境
1、清除阻塞物或障碍物:确保机器人工作环境中没有阻塞物或障碍物,避免它们影响机器人的正常运行。
2、改善环境条件:如果可能,改善机器人工作环境的温度、湿度或振动条件,以提高其稳定性和性能。
六、测试运行
1、进行运行测试:在进行维修和调整后,进行运行测试以验证机器人正常工作。
2、确保负载在正常范围内:确保机器人在测试过程中的负载在正常范围内,没有发生过载故障。
2224BE531伺服组件都经过专业检测,有安装到我方机器人上测试,确实送到客户方能正常使用,避免无法测试返修给客户带来设备测试风险和停机损失。 保修承诺:对维修的库卡KSP 600-3X20产品,公司提供数月的免费保修服务。 巧|.KUKA库卡机器人的手动操作(1)将示教器上方黑色旋钮由竖向旋为横向。(2)选择模式中的个,T1模式(
A96,将该短接插头接入电路板A20B-2102-005上后设备恢复正常,如图3所示。(2)FANUC M—10后再次打开电源,并确认定时器的各个参数。错误代码焊接板检测到存储异常。产生原因:焊接板内存损坏时出现异常。解决方法:再次打开ON,如果异常依然存在,更换焊接板。错误代码定时控制器CPU未准备就绪。产生原因:计时器控制器CPU不进行识别。解决方法:更换计时器PCB(RE-01)。错误代码焊枪嘴堵塞。产生原因:流动压力超过设定值。解决方法:应清洁焊枪嘴。错误代码示教器接收异常产生原因:检测到示教器的重要通知信息接收出现异常。解决方法:请检查第二点切记先Touch Up再Cmd OK,否则会发生碰撞。点可以打开或关闭,距第二点至多100mm。运行这
ESweZvAdxf
,主轴电机本身;输出脉冲波;主轴伺服系统的波形整理电路时钟集成块7555自然损坏换新时钟集成块6MB13机床振动根据机器人手臂内的马达容量,所使用的1YC/1YD板的组合和块数(如F)将不同。川崎机器人E0x控制器内部结构及当你的机器人出现烧坏、短路、无法开机、LED全亮、报警、上电无反应、无通讯、上电不动作、过热、冒烟、无法启动、内部错误、轴不动等硬件故障时,可以联系我们公司维修。
机器人都已被大量采用。
在实际应用中,机器人的定期维修,保养工作成为了保证生产的重中之重机NDSHAGGLUNDSEM-Technik 3F134GG10038PV G1; G38 PVDF,SCHMA
广泛应用。同时,精密和超精密加工技术的发展也促进了机械、模具、液压、电子、半导体、光学、传感器和测量技术及金属加工工业的发展,更多的数控加工设备投入到生产加工的行业中来,所以一场真正的工业现已到来。伺服维修、伺服驱动器维修最具实力的维修站 广州安川机电科技有限公司机器人伺服电机维修包括KUKA库卡机器人伺服电机维修,ABB伺服马达维修,安川MOTOMAN伺服电机维修,PAIKER伺服电机维修等。 技术 直线:
名称:MITSUBISHI三菱机器人伺服驱动订货MR-J2S-200B-EG168价格:电议,根据客户需求调整。
库卡KUKA机器人CCU控制板维修响应及时
一、初步判断与停机
1、立即停止运行:当机器人出现过载故障时,首先应立即停止其运行,以避免进一步的损坏或安全问题。
2、观察LED指示灯:查看机器人的LED指示灯状态,特别是LED2假设这是过载指示灯,以确定过载。
二、检查负载情况
1、检查负载重量:确保机器人负载的重量没有超出发那科机器人的设计和规格范围。
2、检查负载位置和分布:检查负载在机器人上的位置和分布情况,确保它们均匀分布,避免局部过载。
人K6示教器无法通讯故障维修安川机器人伺服电机故障维修安川机器人伺服电机启动不了维修IGM机器人K6示教器无法通讯故障维修安川机器人伺服电机故障维修安川机器人伺服电机启动不了维修机器人和机械手在工业应用中的区别工业机器人示教方法分析安川Motoman机器人本体维修及标准保养机器人伺服电机维修 >安川机器人:伺服电机常见故障分析机器人伺服电机维修 |.机械振荡(加/减速时) 引发此类安川机器人伺服电机故障的常见原因有: 脉冲编码器出现
,具体可以咨询我们!大量全新二手备件,您不需要停产,不需要等待。保证产品正品。致力于为您寻找各种配件,让您的设备蓝屏、花屏、屏上出现条纹等维修,免费检测,上门维修。有测试平台,测试好交货看公司维修实例,请下拉常见维修产品及故
、伺服电机、系统电路板、工业显示器、变频器、PLC、触摸屏等。ABB示教器使能键HE2B-M2
库卡KUKA机器人CCU控制板维修响应及时
三、检查机械部件
1、检查关节、齿轮和传动系统:仔细检查机器人的机械部件,如关节、齿轮和传动系统,寻找损坏、磨损或松动的迹象。
2、维修或更换损坏部件:如果发现损坏或磨损的部件,应及时进行维修或更换。
四、检查控制系统
1、检查传感器和编码器:确保传感器和编码器的读数准确,没有故障。
2、检查驱动器和控制器:检查驱动器的输出稳定,控制器工作正常。如果发现故障,应进行修复或更换。
五、检查机器人环境
1、清除阻塞物或障碍物:确保机器人工作环境中没有阻塞物或障碍物,避免它们影响机器人的正常运行。
2、改善环境条件:如果可能,改善机器人工作环境的温度、湿度或振动条件,以提高其稳定性和性能。
六、测试运行
1、进行运行测试:在进行维修和调整后,进行运行测试以验证机器人正常工作。
2、确保负载在正常范围内:确保机器人在测试过程中的负载在正常范围内,没有发生过载故障。
2224BE531伺服组件都经过专业检测,有安装到我方机器人上测试,确实送到客户方能正常使用,避免无法测试返修给客户带来设备测试风险和停机损失。 保修承诺:对维修的库卡KSP 600-3X20产品,公司提供数月的免费保修服务。 巧|.KUKA库卡机器人的手动操作(1)将示教器上方黑色旋钮由竖向旋为横向。(2)选择模式中的个,T1模式(
A96,将该短接插头接入电路板A20B-2102-005上后设备恢复正常,如图3所示。(2)FANUC M—10后再次打开电源,并确认定时器的各个参数。错误代码焊接板检测到存储异常。产生原因:焊接板内存损坏时出现异常。解决方法:再次打开ON,如果异常依然存在,更换焊接板。错误代码定时控制器CPU未准备就绪。产生原因:计时器控制器CPU不进行识别。解决方法:更换计时器PCB(RE-01)。错误代码焊枪嘴堵塞。产生原因:流动压力超过设定值。解决方法:应清洁焊枪嘴。错误代码示教器接收异常产生原因:检测到示教器的重要通知信息接收出现异常。解决方法:请检查第二点切记先Touch Up再Cmd OK,否则会发生碰撞。点可以打开或关闭,距第二点至多100mm。运行这
ESweZvAdxf