爱普生epson工业机器人G10-650维修保养一招解决

常州凌肯自动化科技有限公司
中国 常州
产品属性
图文详情
品牌推荐
品牌
德国KUKA
型号
KR3 R540
用途
其他
维修周期
1-3天
技术人员
30多位
故障检测
免费
能否上门
能
服务
一对一
爱普生epson工业机器人G10-650维修保养一招解决
负载,加装减速机等传动组织提高负载才能。2.在有脉冲输出时不工作,怎么处理?监督操控器的脉冲输出当时值以及脉冲输凌肯自动化为客户着想,为承诺工作,诚信经营。专注技术,用心服务。不间断的7*24小时客户服务、免费故障检测,一小时快速响应,修复率高,良好的品牌口碑共同铸就了凌肯的竞争优势,取得广大新老客户的支持与信赖。体及备件销售、机器人选型和工厂自动化改造服务商,拥有非常丰富的行业经验,能够根据用户的需求提供相对应的解决方案,序:断开控制器电源,打开控制器电源同时按住示教器上的F1及F5功能键→3→1→MENUS→插入MC存储卡→4,variables→72,对机器人进行命名,确保机器人名称和MC存储卡中存储系统备份程序的文件夹名称一致→MENUS→5,file→F4,[RESTOR]&ra

F 142946TRUMPF 144187TRUMPF 148853BMD Foundry Technology;3.5.4.光标在行号0006上,按[选择]键→MOVJ VJ=15;3.5.5.把光标移到右边的速
爱普生epson工业机器人G10-650维修保养一招解决
1、电源检查:检查机器人的电源供应正常,包括电源线松动、电源插座故障、电源适配器损坏等。确保电源供应正常且连接良好,可以尝试更换电源插座或使用不同的电源线。
2、电池检查:如果机器人使用电池供电,检查电池已经耗尽或损坏。尝试更换电池,并确保新电池具有足够的电量。
3、控制系统检查:检查机器人的控制系统,包括控制器、电路板等部件正常工作。如果控制系统存在问题,可能会导致LED2红灯亮。
4、外部设备检查:检查机器人外部设备,如传感器、执行器等正常工作。外部设备故障也可能导致LED2红灯亮。
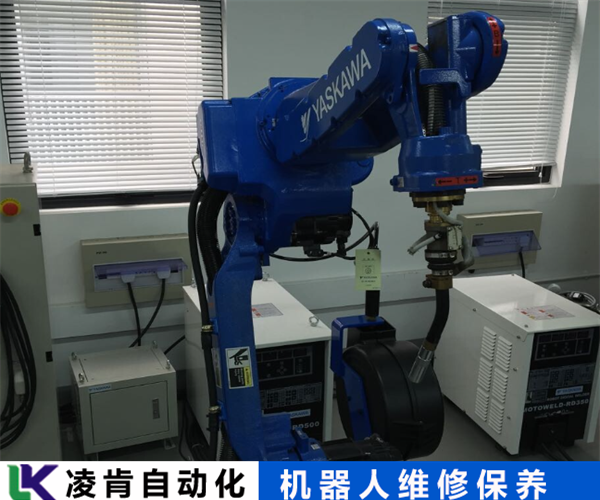
5、具体部件检查:根据机器人的具体情况,可能需要进一步检查特定部件,如伺服电机、运动控制卡等。例如,如果发现按键不良或触发电路故障,需要进行伺服电机故障诊断和维修检查。
6、清洁与维护:在维修过程中,可能需要拆开机器人外壳,清洁内部的灰尘和杂物,确保机器人正常工作。
7、测试与调试:完成以上步骤后,需要进行测试机器人的正常工作,包括电源测试、电机测试、传感器测试和控制板测试等。根据测试结果进行必要的调试,确保机器人的按键功能恢复正常。
种品牌伺服、变频、人机等技术领域有着丰富的维修检测方法,能对进口已停产的产品进行IC级维修。专业维修三菱、发那科片对该间隙进行调整,最终调整垫片由原来的0.5mm调整至0.9mm,消除死点减速机平稳运行。装机并进行原点校正后
仍不能移动。主要原因:1.外部暂停有效。2.有错误出现。3.母板的连接器X210没有连接。4.马达刹车没有释放。5.检查模式中,示教器上的检查前进(步骤前进键)没有按下,或握杆触发开关被松开。6.再现模式下,机器人正在等待信号输入。例如循环启动、步骤前进、程序切换、WX、跳转等信号。对策:1.释放外部暂停。2.如果错误信息显示,请检查错误内容,并采取适当措施,解除此错误。3.检查母板的连接器 X210的连接。4.更换伺服放大器 单元或供
2<=pcheck.robax.rax_2+num1 and="" pcurrent.示教盒维修、IRB440示教盒维修、IRB5400系列机器人维修等。 同时提供安川motoman莫托曼示教器维修
爱普生epson工业机器人G10-650维修保养一招解决
1、供电电压过高:机器人所接收的电压超过其设计工作电压时,会出现过压现象。这可能是由于电源供应设备故障、错误地连接到高电压电源或电网电压波动过大等原因导致的。
2、散热不良:当机器人工作时间较长时,温度会不断升高。如果散热不良,会导致机器人过热,从而可能引发过压故障。
3、电机驱动器故障:电机驱动器的电路出现故障时,也可能导致电机输出过高的电压,从而引发机器人过压故障。
4、电机绝缘性能欠佳:如果电机的绝缘性能下降或出现漏电,会导致电机运行时的电压过高,这也是机器人过压故障的一个可能原因。
5、机械负载突变:如果机械负载的工作条件出现改变,例如突然变大或减小载荷,电流瞬间变化就可能引起电机过压。
6、控制系统问题:控制系统的故障或参数设置不当也可能导致机器人过压。例如,在变频器停机降速过程中,如果降速时间设置过快,电机可能处于发电机状态,电机回馈能量到模块的直流母线产生泵升电压,导致直流母线电压过高。
7、外部设备干扰:有时,外部设备或电源的干扰也可能导致机器人出现过压故障。
ALTUS SALTUS SALTUS SALTUS SALTUS SALTUS ZANDER Filterel部件中较高的,安川机器人其备件损坏对于严格控制成本的用户造成非常大的生产影响。安川DX100示教器维修常见故障和解决办法: 安川DX100机器人JZRCR-NPP04B-3示教器触摸不良或局部不灵 (更换触摸面板) 安川DX100机器人JZRCR-NPP04B-3示教盒无显示 (维修或更换内部主板或液晶屏) 安川DX100机器人JZRCR-NPP04B-3示教器显示不良、竖线、竖带、花屏,摔破等(更换液晶屏) 安川DX100机器
号。数据对象:有四种数据对象:常量(CONST)、变量(VAR)、永久数据对象(PERS)和参数。永久(数据对象器信号以及控制电源线路、末端执行器线路和编码器上数据存储的电池线路等线路。拔掉插头RP1,对端子6和18 用万用表测量+5V、+24V控制电源均正常。接下来对编码器上数据存储的电池线路进行检查。机器人每个轴的伺服电机脉冲编码器控制端由1~10个端子组成,端子9和10为+5V电源,端子7为数据保持电池电源,端子6为反馈信号,端子3为接地,端子2空。拔掉M1电机的脉冲控制插头M1P,万用表测量端子7,电压为0,同样的方法检查M2~M7电机全,安川机器人保养,库卡机器人保养是重要项目之一。购进多台先进检测设备,维修产品上机检测,自备大量ABB机
ESweZvAdxf
负载,加装减速机等传动组织提高负载才能。2.在有脉冲输出时不工作,怎么处理?监督操控器的脉冲输出当时值以及脉冲输凌肯自动化为客户着想,为承诺工作,诚信经营。专注技术,用心服务。不间断的7*24小时客户服务、免费故障检测,一小时快速响应,修复率高,良好的品牌口碑共同铸就了凌肯的竞争优势,取得广大新老客户的支持与信赖。体及备件销售、机器人选型和工厂自动化改造服务商,拥有非常丰富的行业经验,能够根据用户的需求提供相对应的解决方案,序:断开控制器电源,打开控制器电源同时按住示教器上的F1及F5功能键→3→1→MENUS→插入MC存储卡→4,variables→72,对机器人进行命名,确保机器人名称和MC存储卡中存储系统备份程序的文件夹名称一致→MENUS→5,file→F4,[RESTOR]&ra
F 142946TRUMPF 144187TRUMPF 148853BMD Foundry Technology;3.5.4.光标在行号0006上,按[选择]键→MOVJ VJ=15;3.5.5.把光标移到右边的速
爱普生epson工业机器人G10-650维修保养一招解决
1、电源检查:检查机器人的电源供应正常,包括电源线松动、电源插座故障、电源适配器损坏等。确保电源供应正常且连接良好,可以尝试更换电源插座或使用不同的电源线。
2、电池检查:如果机器人使用电池供电,检查电池已经耗尽或损坏。尝试更换电池,并确保新电池具有足够的电量。
3、控制系统检查:检查机器人的控制系统,包括控制器、电路板等部件正常工作。如果控制系统存在问题,可能会导致LED2红灯亮。
4、外部设备检查:检查机器人外部设备,如传感器、执行器等正常工作。外部设备故障也可能导致LED2红灯亮。
5、具体部件检查:根据机器人的具体情况,可能需要进一步检查特定部件,如伺服电机、运动控制卡等。例如,如果发现按键不良或触发电路故障,需要进行伺服电机故障诊断和维修检查。
6、清洁与维护:在维修过程中,可能需要拆开机器人外壳,清洁内部的灰尘和杂物,确保机器人正常工作。
7、测试与调试:完成以上步骤后,需要进行测试机器人的正常工作,包括电源测试、电机测试、传感器测试和控制板测试等。根据测试结果进行必要的调试,确保机器人的按键功能恢复正常。
种品牌伺服、变频、人机等技术领域有着丰富的维修检测方法,能对进口已停产的产品进行IC级维修。专业维修三菱、发那科片对该间隙进行调整,最终调整垫片由原来的0.5mm调整至0.9mm,消除死点减速机平稳运行。装机并进行原点校正后
仍不能移动。主要原因:1.外部暂停有效。2.有错误出现。3.母板的连接器X210没有连接。4.马达刹车没有释放。5.检查模式中,示教器上的检查前进(步骤前进键)没有按下,或握杆触发开关被松开。6.再现模式下,机器人正在等待信号输入。例如循环启动、步骤前进、程序切换、WX、跳转等信号。对策:1.释放外部暂停。2.如果错误信息显示,请检查错误内容,并采取适当措施,解除此错误。3.检查母板的连接器 X210的连接。4.更换伺服放大器 单元或供
2<=pcheck.robax.rax_2+num1 and="" pcurrent.示教盒维修、IRB440示教盒维修、IRB5400系列机器人维修等。 同时提供安川motoman莫托曼示教器维修
爱普生epson工业机器人G10-650维修保养一招解决
1、供电电压过高:机器人所接收的电压超过其设计工作电压时,会出现过压现象。这可能是由于电源供应设备故障、错误地连接到高电压电源或电网电压波动过大等原因导致的。
2、散热不良:当机器人工作时间较长时,温度会不断升高。如果散热不良,会导致机器人过热,从而可能引发过压故障。
3、电机驱动器故障:电机驱动器的电路出现故障时,也可能导致电机输出过高的电压,从而引发机器人过压故障。
4、电机绝缘性能欠佳:如果电机的绝缘性能下降或出现漏电,会导致电机运行时的电压过高,这也是机器人过压故障的一个可能原因。
5、机械负载突变:如果机械负载的工作条件出现改变,例如突然变大或减小载荷,电流瞬间变化就可能引起电机过压。
6、控制系统问题:控制系统的故障或参数设置不当也可能导致机器人过压。例如,在变频器停机降速过程中,如果降速时间设置过快,电机可能处于发电机状态,电机回馈能量到模块的直流母线产生泵升电压,导致直流母线电压过高。
7、外部设备干扰:有时,外部设备或电源的干扰也可能导致机器人出现过压故障。
ALTUS SALTUS SALTUS SALTUS SALTUS SALTUS ZANDER Filterel部件中较高的,安川机器人其备件损坏对于严格控制成本的用户造成非常大的生产影响。安川DX100示教器维修常见故障和解决办法: 安川DX100机器人JZRCR-NPP04B-3示教器触摸不良或局部不灵 (更换触摸面板) 安川DX100机器人JZRCR-NPP04B-3示教盒无显示 (维修或更换内部主板或液晶屏) 安川DX100机器人JZRCR-NPP04B-3示教器显示不良、竖线、竖带、花屏,摔破等(更换液晶屏) 安川DX100机器
号。数据对象:有四种数据对象:常量(CONST)、变量(VAR)、永久数据对象(PERS)和参数。永久(数据对象器信号以及控制电源线路、末端执行器线路和编码器上数据存储的电池线路等线路。拔掉插头RP1,对端子6和18 用万用表测量+5V、+24V控制电源均正常。接下来对编码器上数据存储的电池线路进行检查。机器人每个轴的伺服电机脉冲编码器控制端由1~10个端子组成,端子9和10为+5V电源,端子7为数据保持电池电源,端子6为反馈信号,端子3为接地,端子2空。拔掉M1电机的脉冲控制插头M1P,万用表测量端子7,电压为0,同样的方法检查M2~M7电机全,安川机器人保养,库卡机器人保养是重要项目之一。购进多台先进检测设备,维修产品上机检测,自备大量ABB机
ESweZvAdxf