
智立传感针对具身智能低功耗需求,优化解耦芯片上 AI 模型的推理功耗。移动型具身智能机器人大多依靠电池供电,整机功耗直接影响设备续航时长。大型 AI 模型推理运算会带来较高功耗,不利于移动机器人长时间工作。智立传感对模型进行剪枝、量化处理,在保证信号解析效果的前提下降低计算量,减少 AI 推理阶段的能耗。优化后的模型在解耦芯片运行时,算力消耗更低,传感组件整体功耗随之下降。低功耗特性适配电池驱动的足式、移动机械臂等具身智能设备,在有限电池容量下延长机器人作业时长。AI 模型采用轻量化网络结构,减少解耦芯片运行时的功耗消耗。江苏多功能传感器怎么用
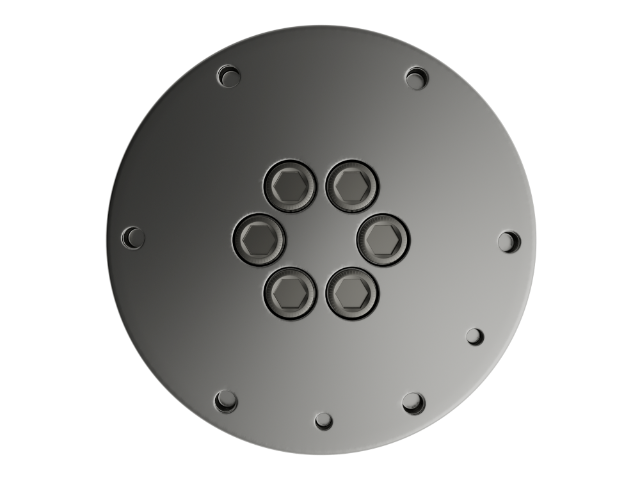
力传感器应变桥路输出多通道模拟信号,经模数转换送入解耦芯片的 AI 模型模块。传感器内部由多组应变片构成应变桥路,当弹性体受力形变,桥路平衡状态被打破,输出多路模拟电压信号。这类模拟信号无法直接被数字芯片识别,需要模数转换单元完成采样,将连续变化的模拟量转化为离散数字信号。数字化后的多路信号送入解耦芯片,由内置 AI 模型模块提取信号特征,再交由解耦算法执行维间分量拆分与误差补偿。完整的信号转换链路搭建起物理载荷到数字力学数据的通道,把形变信息转化为可供具身智能控制器读取的数据,为机器人物理交互提供底层感知输入。江苏好的传感器有哪些具身智能通过反复物理交互,结合力传感器数据学习操作策略。
智立传感的 AI 模型采用轻量化网络结构,适配解耦芯片嵌入式环境,维持稳定推理。嵌入式解耦芯片的存储、算力资源有限,复杂网络模型运行时会占用较多资源,容易出现运行卡顿。轻量化网络结构对模型参数与计算量做精简,保留提取传感信号特征的能力,降低推理阶段资源消耗。模型烧录进解耦芯片后,能够稳定执行推理运算,和解耦算法配合完成六维力信号解析。轻量化设计兼顾运算需求与硬件约束,方便将 AI 推理部署在传感端,为具身智能小型机器人提供端侧力感知能力,适配嵌入式系统架构。
解耦芯片内置状态自检逻辑,配合 AI 模型判断力传感器信号是否存在异常。传感器长期使用后,可能出现应变片老化、接线松动等故障,造成输出信号畸变。芯片在运行过程中持续采集多路原始信号,AI 模型学习正常工况下的信号特征,实时比对实时采集的数据。一旦识别出超出正常特征范围的信号,判定传感链路存在异常,标记状态码并随力学数据包同步上传给具身智能控制器。控制器收到故障标记后,可以执行停机、告警等保护动作。内置自检能力,方便提前发现传感故障,避免依靠错误力学数据引发机器人误动作。AI 模型对温度、蠕变两类误差做联合建模,同步完成两类补偿。
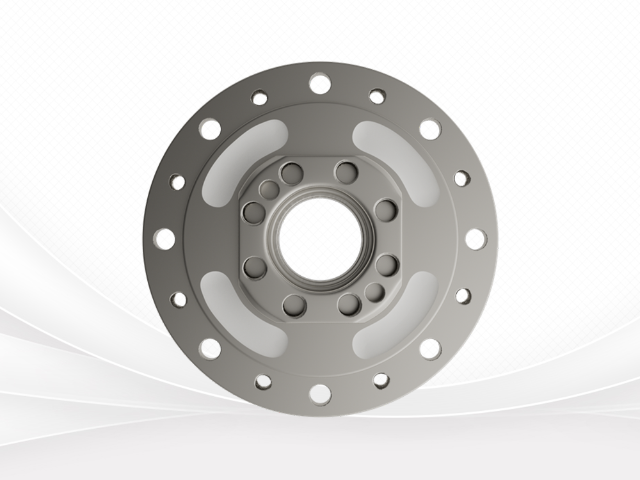
六维力传感器采样频率匹配具身智能控制周期,保障力反馈回路时序协同。机器人运动控制程序按照固定周期运行,控制周期决定指令更新频率。力反馈闭环要求传感器输出数据的更新节奏,和控制器运算节奏保持同步。设计阶段设定六维力传感器采样频率,匹配具身智能控制器的控制周期,传感器按周期完成采样、解算,同步推送力学数据。控制器在每一轮控制周期都可以读取新的力觉信息,及时更新运动指令。时序协同避免数据滞后带来的控制不稳定,保障动态交互场景中力闭环控制效果。AI 模型的推理流程在解耦芯片内执行,不需要外部计算设备参与。江苏好的传感器有哪些
力传感器在动态冲击工况下,信号非线性特征会变得更加明显。江苏多功能传感器怎么用
解耦芯片集成通讯接口,把 AI 模型解算完成的六维力数据发送给具身智能控制器。芯片完成信号解耦、补偿运算之后,需要将结果传递给机器人上层控制器,用于运动控制。解耦芯片搭载标准化通讯接口,支持常见工业通信协议,按照固定周期打包六轴力学数据向外传输。控制器接收数据包之后,解析得到力与力矩数值,将数据纳入控制闭环。通讯接口集成在芯片端,减少额外通讯转接模块,简化传感组件接线。标准化的数据输出形式,降低具身智能控制系统对接难度,方便开发人员快速接入力觉感知信息。江苏多功能传感器怎么用
无锡智立传感科技有限公司汇集了大量的优秀人才,集企业奇思,创经济奇迹,一群有梦想有朝气的团队不断在前进的道路上开创新天地,绘画新蓝图,在江苏省等地区的电子元器件中始终保持良好的信誉,信奉着“争取每一个客户不容易,失去每一个用户很简单”的理念,市场是企业的方向,质量是企业的生命,在公司有效方针的领导下,全体上下,团结一致,共同进退,齐心协力把各方面工作做得更好,努力开创工作的新局面,公司的新高度,未来无锡智立传感科技供应和您一起奔向更美好的未来,即使现在有一点小小的成绩,也不足以骄傲,过去的种种都已成为昨日我们只有总结经验,才能继续上路,让我们一起点燃新的希望,放飞新的梦想!


