
解耦芯片支持实时数据流处理,连续接收力传感器信号,持续输出解耦后的六维力学信息。力传感器以固定采样频率不断采集多路信号,形成不间断的数据流,需要芯片具备连续处理能力。解耦芯片内置数据流缓冲模块,缓存采样信号,依次送入 AI 模型与解耦算法开展运算。处理完成后,按照设定周期向外推送解算结果,保持数据输出的连续性。持续稳定的数据流输出,匹配具身智能机器人控制回路的运行节奏,控制器可以不间断读取力学信息,实时调整运动指令。这套连续处理机制,保障动态交互场景下力反馈不会中断,支撑机器人持续接触作业。具身智能系统依靠力传感器采集接触反馈,完成物理环境下的交互动作。江苏力传感器欢迎选购
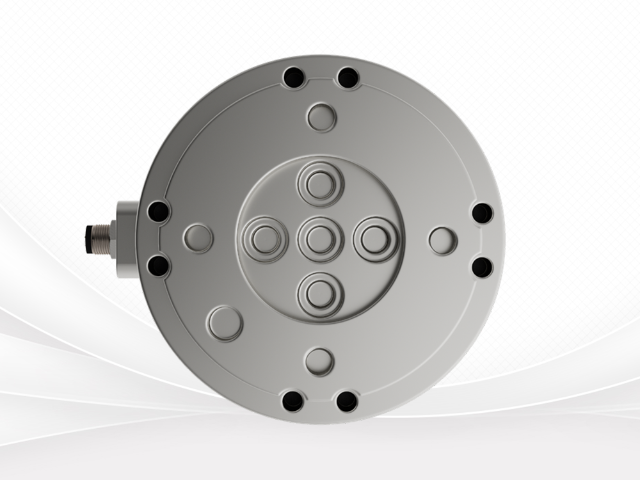
智立传感解耦芯片采用面向力信号运算的硬件架构,承载 AI 模型完成实时解耦推理。通用处理器架构在处理多路传感信号时,会存在资源分配不匹配的问题。解耦芯片针对六维力传感器多通道信号采集、AI 推理和解耦运算设计硬件架构,适配这类数据流的运算特征。传感器采集的多路模拟信号经过模数转换后送入芯片,硬件单元并行完成信号预处理,再运行内置 AI 模型,配合解耦算法完成维间信号分离。硬件层面的适配设计,可以降低单次推理的耗时,持续输出力学数据。这类硬件设计方式,适配具身智能机器人对力反馈实时性的需求,支撑动态交互作业。江苏使用力传感器厂家六维力传感器安装于机械臂末端,反馈装配、打磨作业中的力学信息。
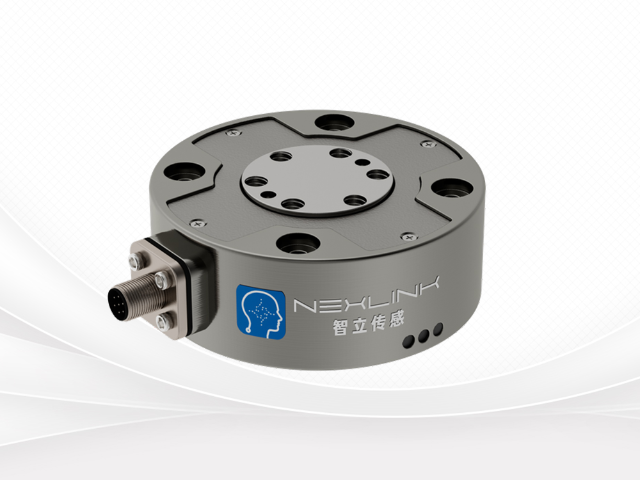
AI 模型学习温度变化对力传感器输出的影响,配合解耦算法完成零点漂移补偿。环境温度改变会引起弹性体、应变元件物理参数变化,造成传感器零点偏移,同等受力条件下输出信号出现变化。在标定阶段设置不同温度梯度环境,采集传感器在各类温度下的输出样本,交由 AI 模型学习温度与信号漂移之间的变化规律。传感器运行过程中,AI 模型依据采集的温度信息估算漂移分量,解耦算法将该分量从原始传感信号内剔除,完成零点补偿。这套补偿逻辑跟随环境温度动态调整,减少温变带来的数据偏移,让力传感器在温度波动场景持续输出稳定信号。
力传感器弹性体在外力作用产生形变,应变元件输出电信号,作为 AI 模型的输入数据源。外力施加在传感器弹性体上,弹性结构发生微小形变,附着在结构表面的应变元件随之产生形变,引起电阻值改变。配套电路将电阻变化转化为电压形式的多通道模拟电信号,完成力学量到电信号的转换。这些原始电信号经过调理、模数转换之后,作为输入数据送入 AI 模型。模型学习电信号与真实外力、力矩之间的映射关系,再由解耦算法完成后续信号校正与分量拆分。整套信号转换链路,构成力感知系统的数据源头,为具身智能交互感知提供基础输入。智立传感针对蠕变特征构建时序数据集,训练 AI 模型追踪漂移。
六维力传感器获取的力学数据传入具身智能控制器,帮助机器人动态调整动作,适配接触式作业任务。具身智能机器人在执行物理操作时,环境存在各类不确定因素,工件位置偏差、表面形变都会改变接触状态,固定运动程序难以应对这类变化。六维力传感器持续反馈实时接触力信息,控制器依据反馈数据动态修改运动指令。当接触力持续上升时,机器人降低进给速度;当检测到扭转力矩变化时,调整姿态角度。依靠持续闭环力反馈,机器人可以完成装配、打磨、物体对接等任务,应对环境带来的各类不确定性,让具身智能设备不再只能执行预设轨迹,拥有和物理世界交互的能力。六维力传感器的弹性体形变转化为电信号,作为解耦算法的输入源。江苏哪里有力传感器定制单位
智立传感采集多场景温度循环数据,用于 AI 模型的工况适配训练。江苏力传感器欢迎选购
智立传感的六维力传感器方案,依托解耦芯片实现端侧 AI,让感知单元自带数据处理能力。传统力传感器完成信号采集,后续全部运算工作交由外部设备执行,增加系统集成的工作量。智立传感将解耦芯片集成在传感组件内部,把训练完成的 AI 模型部署在芯片之中。传感器采集多路应变信号之后,直接在组件本地开展推理运算,搭配解耦算法完成维间信号分离与误差补偿。组件向外发送已经处理完成的六轴力学数据,后端控制系统只需要读取结果,不需要开发复杂的信号校正程序。这套架构赋予传感器数据处理能力,便于嵌入各类具身智能设备,快速搭建力感知闭环。江苏力传感器欢迎选购
无锡智立传感科技有限公司汇集了大量的优秀人才,集企业奇思,创经济奇迹,一群有梦想有朝气的团队不断在前进的道路上开创新天地,绘画新蓝图,在江苏省等地区的电子元器件中始终保持良好的信誉,信奉着“争取每一个客户不容易,失去每一个用户很简单”的理念,市场是企业的方向,质量是企业的生命,在公司有效方针的领导下,全体上下,团结一致,共同进退,齐心协力把各方面工作做得更好,努力开创工作的新局面,公司的新高度,未来无锡智立传感科技供应和您一起奔向更美好的未来,即使现在有一点小小的成绩,也不足以骄傲,过去的种种都已成为昨日我们只有总结经验,才能继续上路,让我们一起点燃新的希望,放飞新的梦想!


