
端侧 AI + 解耦芯片 + 六维力传感器的一体化方案,降低具身智能力感知系统的整机集成复杂度。传统方案由传感器、采集卡、外部处理器、多套软件模块拼接而成,硬件接线、软件移植、算法调试工作量大。智立传感一体化组件,将六维力传感硬件、解耦芯片、轻量化 AI 模型、解耦算法集成一体,在传感端完成信号采集、推理、解算,直接输出标准化六维力学结果。整机开发团队无需深入研究应变信号处理、耦合校正、AI 模型部署等底层技术,只需要对接标准数据接口,快速为具身智能机器人增加多维力觉交互能力,加速具身智能项目落地。AI 模型完成离线训练后,模型权重文件可烧录进解耦芯片存储区。江苏传感器平台
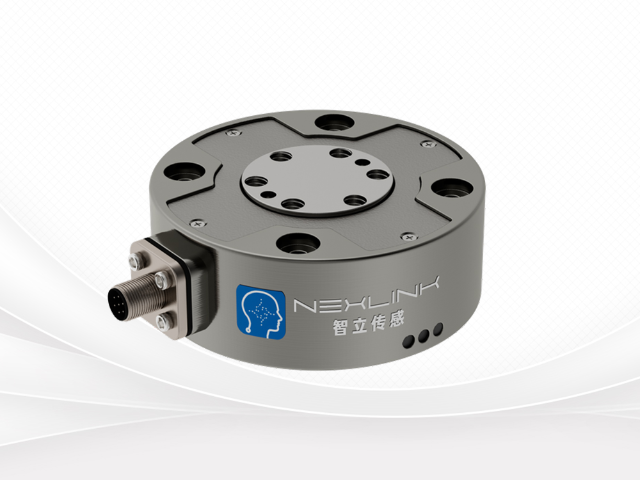
六维力传感器长期连续作业会出现信号漂移,AI 模型配合解耦算法实现持续动态补偿。传感器持续承受载荷,叠加环境温变影响,会随运行时长出现信号缓慢偏移,若不做校正,测量数据会逐步偏离真实载荷。标定阶段采集长时间连续运行下的漂移样本,让 AI 模型学习漂移随时间、温度变化的规律。传感器在线运行时,模型实时评估漂移分量,解耦算法从原始传感信号中将漂移分量剔除,完成动态补偿。该方式不需要频繁停机重新标定,维持长时间工作过程的数据稳定,适配具身智能机器人不间断巡检、连续加工等长时间作业场景。上海传感器价格六维力传感器可以识别接触方向,辅助具身智能判断碰撞来源。
六维力传感器可用于力学试验平台,采集多向载荷数据,AI 模型对数据做在线校正处理。力学试验平台需要模拟多方向复合受力场景,记录载荷变化曲线,用于构件特性分析。六维力传感器安装在平台受力点位,持续采集三维力与三维力矩数据。采集得到的原始信号会受到环境温度、平台振动带来的扰动,AI 模型依托预先学习的扰动特征,配合解耦算法在线校正传感数据。校正后的力学数据可以直接用于试验记录与分析,减少后期离线数据处理工作量。这类试验采集的力学样本,也可以反向补充数据集,用于迭代模型,服务具身智能传感系统开发。
力传感器弹性体结构决定耦合基础特性,AI 模型补偿结构带来的非线性残余误差。机械加工与弹性体形变存在固有非线性,传统线性解耦方式只能消除大部分耦合,残余非线性误差难以处理。弹性力学可以描述基础耦合规律,但复杂形变带来的残余偏差无法完全依靠理论公式计算。AI 模型依托标定样本学习这类残余非线性误差特征,配合解耦算法对信号做二次校正。将结构固有误差进行补偿,进一步提升测量准确度。机械结构、解耦算法、AI 模型三者配合,提升整套六维力传感系统性能,为具身智能提供更准确的力学感知。AI 模型采用轻量化网络结构,减少解耦芯片运行时的功耗消耗。
具身智能机器人开展物体推挤操作时,六维力传感器感知接触阻力,动态调整推进速度。推物作业过程中,物体和接触面之间会产生摩擦力,随着物体姿态变化,阻力方向与大小会持续改变。六维力传感器安装在机器人末端,持续采集推挤过程产生的多维力与力矩信息。控制器读取力觉数据,判断当前阻力大小,自动调整末端推进速度。当阻力快速上升,机器人降低推进速率,防止物体倾覆或者机构过载;阻力平稳时维持匀速推进。依靠力反馈闭环,机器人可以自适应外部阻力变化,不用提前录入物体模型,让具身智能设备完成非预建模环境下的推移作业。解耦芯片内置采样电路,同步采集六维力传感器多路传感信号。上海传感器价格
具身智能系统融合力觉、视觉时序数据,构建环境物理模型。江苏传感器平台
六维力传感器捕捉曲面接触的复合受力,为具身智能曲面加工任务提供力学反馈依据。曲面工件在打磨、抛光作业中,工具和工件的接触角度持续变化,接触点会同时产生多向力与力矩。六维力传感器安装在加工工具后端,持续采集接触位置的复合力学信息。控制器读取力觉数据,动态调整工具姿态与进给速度,维持工具和曲面之间稳定的接触状态。曲面轮廓起伏会带来接触载荷变化,力反馈信息帮助机器人跟随曲面轮廓调整动作。依靠多维力学感知,具身智能设备可以开展曲面加工类任务,适配不规则外形工件的表面处理。江苏传感器平台
无锡智立传感科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在江苏省等地区的电子元器件中始终保持良好的商业口碑,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力,无锡智立传感科技供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!


