
解耦芯片支持时间戳同步,保证 AI 模型采集的力传感数据与机器人其他传感器时序对齐。具身智能设备会同时搭载相机、IMU、力传感器等多种感知器件,多源数据融合需要统一时间基准。解耦芯片在采集每一组传感数据、执行 AI 推理和解耦运算时,附加高精度时间戳。数据包连同时间戳一同发送至机器人控制器。上层系统依据时间戳,将力觉数据、图像、惯性信息做时间对齐,完成多感知融合。时序同步减少多传感器融合时的时间错位问题,提升环境状态判断准确度,支撑具身智能多模态感知系统搭建。AI 模型采用轻量化网络结构,减少解耦芯片运行时的功耗消耗。江苏哪里有传感器按需定制
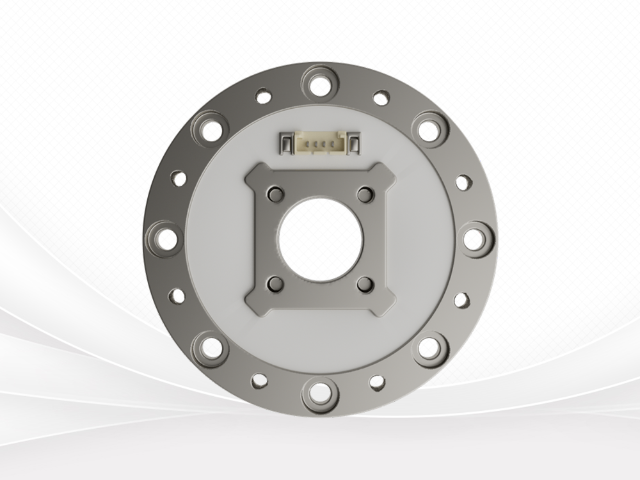
六维力传感器可用于力学试验平台,采集多向载荷数据,AI 模型对数据做在线校正处理。力学试验平台需要模拟多方向复合受力场景,记录载荷变化曲线,用于构件特性分析。六维力传感器安装在平台受力点位,持续采集三维力与三维力矩数据。采集得到的原始信号会受到环境温度、平台振动带来的扰动,AI 模型依托预先学习的扰动特征,配合解耦算法在线校正传感数据。校正后的力学数据可以直接用于试验记录与分析,减少后期离线数据处理工作量。这类试验采集的力学样本,也可以反向补充数据集,用于迭代模型,服务具身智能传感系统开发。江苏哪里有传感器按需定制解耦算法处理动态载荷下的耦合信号,应对快速变化的力学输入。
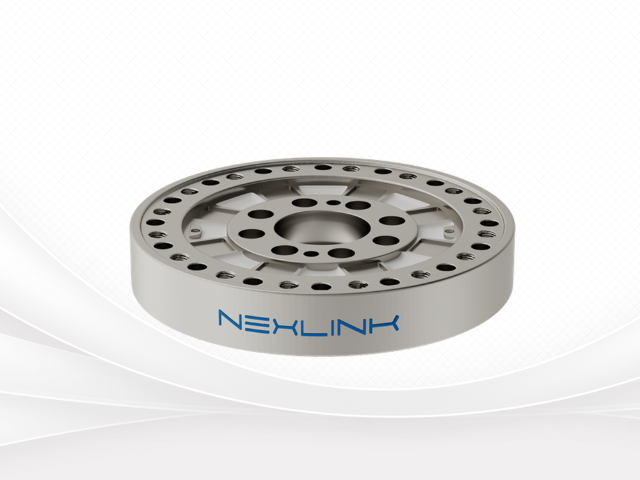
力传感器的零点会随环境条件缓慢漂移,AI 模型实时估算零点偏移量,交由解耦算法动态归零。零点表示传感器无外力作用时的输出读数,温度变化、安装应力、长期蠕变都会造成零点偏移。传统方式需要定时停机手动清零,中断机器人作业。AI 模型基于温度、时长等信息,学习零点漂移的变化规律,实时估算偏移分量。解耦算法从原始信号中扣除估算得到的零点值,实现在线动态归零。无需人工干预、不中断作业流程,持续维持零点稳定,让六维力传感器能够长时间持续工作,适配具身智能不间断作业场景。
解耦芯片内置状态自检逻辑,配合 AI 模型判断力传感器信号是否存在异常。传感器长期使用后,可能出现应变片老化、接线松动等故障,造成输出信号畸变。芯片在运行过程中持续采集多路原始信号,AI 模型学习正常工况下的信号特征,实时比对实时采集的数据。一旦识别出超出正常特征范围的信号,判定传感链路存在异常,标记状态码并随力学数据包同步上传给具身智能控制器。控制器收到故障标记后,可以执行停机、告警等保护动作。内置自检能力,方便提前发现传感故障,避免依靠错误力学数据引发机器人误动作。解耦芯片与六维力传感器的软硬件协同设计,优化信号链路损耗。
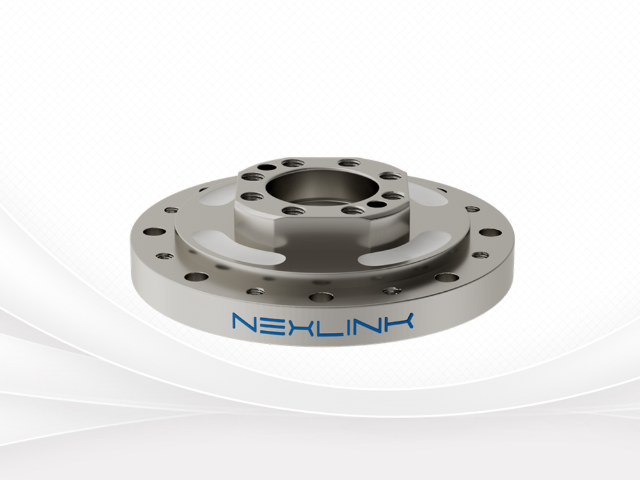
六维力传感器用于具身智能抓取滑移检测,AI 模型识别载荷突变判断物件滑脱。机器人抓取物体时,一旦发生滑移,接触位置受力状态会快速改变,带来力与力矩的突变。六维力传感器持续监测夹持点多维力学数据,AI 模型学习稳定夹持与滑移两种状态下的载荷特征,实时做状态识别。当模型判定出现滑移特征,将信号发送给控制器。控制器收到信号,立刻调整夹持器,增大夹持力或者暂停移动,防止物件掉落。滑移检测作为力感知的上层应用,提升具身智能抓取作业的可靠性,降低物料跌落损坏风险。智立传感使用现场工业采集样本,提升 AI 模型在真实场景泛化能力。江苏高科技传感器标准
多维力传感器可同步采集多方向力学信号,六维力传感器能够覆盖六自由度力与力矩测量需求。江苏哪里有传感器按需定制
解耦芯片集成通讯接口,把 AI 模型解算完成的六维力数据发送给具身智能控制器。芯片完成信号解耦、补偿运算之后,需要将结果传递给机器人上层控制器,用于运动控制。解耦芯片搭载标准化通讯接口,支持常见工业通信协议,按照固定周期打包六轴力学数据向外传输。控制器接收数据包之后,解析得到力与力矩数值,将数据纳入控制闭环。通讯接口集成在芯片端,减少额外通讯转接模块,简化传感组件接线。标准化的数据输出形式,降低具身智能控制系统对接难度,方便开发人员快速接入力觉感知信息。江苏哪里有传感器按需定制
无锡智立传感科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在江苏省等地区的电子元器件中始终保持良好的商业口碑,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力,无锡智立传感科技供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!


