
具身智能巡检机器人依靠六维力传感器感知足部接触力,在不平地面调整行走姿态。巡检场景地面会存在凸起、凹陷、碎石等不规则结构,足部落地接触状态每一步都存在差异。六维力传感器布置在机器人足部,落地瞬间采集垂向支撑力、侧向摩擦力以及翻转力矩。步态控制器接收足部六维力学数据,判断地面接触状态,调整腿部关节角度与迈步幅度。当足部遇到障碍物产生异常力矩,机器人及时调整重心,避免倾覆。足部力觉感知补充视觉地形识别的不足,帮助具身智能巡检机器人适应非结构化地面,稳定完成移动巡检任务。智立传感的解耦方案,把 AI 模型和机理解耦矩阵形成联合推理链路。江苏传感器发展趋势
智立传感调试 AI 模型与解耦算法的参数,匹配不同量程规格六维力传感器输出特性。不同量程的六维力传感器,弹性体刚度、应变信号输出幅度存在差异,同一套模型参数无法适配全部规格。针对每一种量程的传感器,采集对应量程范围内的标定样本,针对性调试 AI 模型权重与解耦算法参数。经过参数适配后的模型与算法,能够匹配该量程传感器的信号变化规律,完成信号解耦与补偿。参数调试工作在出厂阶段完成,不同量程产品搭载适配好的模型与算法,方便用户根据具身智能任务载荷需求,选择对应量程的传感组件。江苏AI解耦传感器哪家好智立传感适配多类型总线协议,让解耦芯片数据对接各类控制器。
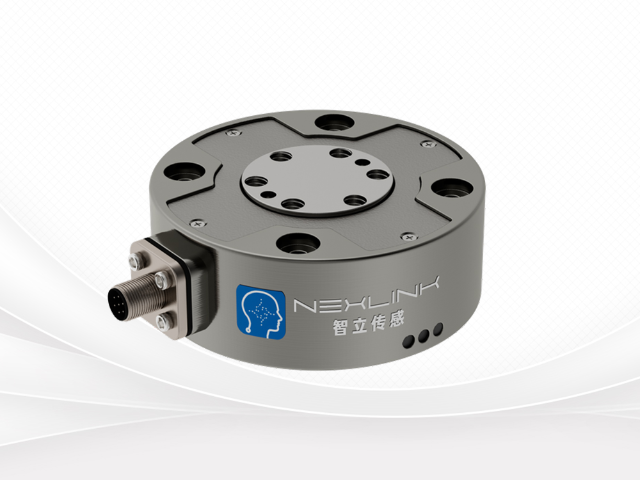
具身智能移动操作机器人,搭载六维力传感器完成移动与操作协同的力控作业。这类机器人同时具备底盘移动能力和机械臂操作能力,在移动过程中执行抓取、装配等操作,整机重心持续变化,外部接触力会同时影响底盘与机械臂。六维力传感器布置在机械臂末端,实时采集交互力,AI 模型和解耦算法输出稳定力学数据。控制器融合底盘姿态信息与末端力觉,协同规划底盘移动与机械臂运动,维持整机稳定。力感知打通移动与操作之间的协同控制,拓展具身智能机器人在移动操作场景的落地。
具身智能机器人开展物体推挤操作时,六维力传感器感知接触阻力,动态调整推进速度。推物作业过程中,物体和接触面之间会产生摩擦力,随着物体姿态变化,阻力方向与大小会持续改变。六维力传感器安装在机器人末端,持续采集推挤过程产生的多维力与力矩信息。控制器读取力觉数据,判断当前阻力大小,自动调整末端推进速度。当阻力快速上升,机器人降低推进速率,防止物体倾覆或者机构过载;阻力平稳时维持匀速推进。依靠力反馈闭环,机器人可以自适应外部阻力变化,不用提前录入物体模型,让具身智能设备完成非预建模环境下的推移作业。力传感器多通道信号存在交叉串扰,该现象会随负载大小产生变化。
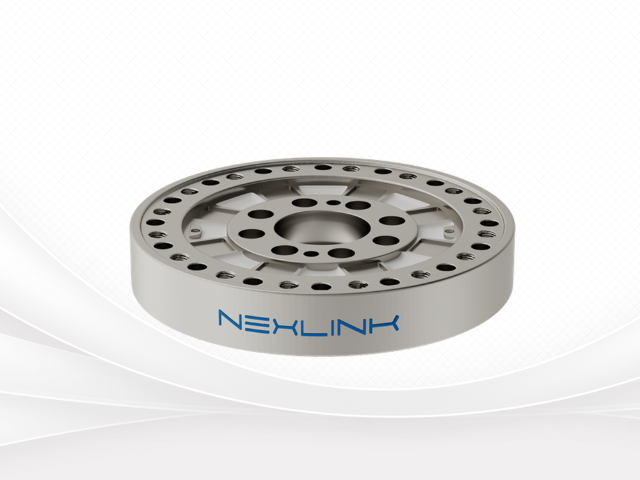
智立传感在出厂阶段完成 AI 模型与解耦算法标定固化,用户开箱即可获取六维力学数据。传统传感组件交付后,需要用户自行采集标定样本、调试校正参数,技术门槛高,调试周期长。智立传感在生产测试环节,对每一只传感器完成多方向载荷标定,采集样本训练适配的 AI 模型,调试解耦算法参数。完成优化后将模型、参数固化在解耦芯片内部。用户拿到传感组件,接好供电与通信线路,直接读取解算完成的六轴力与力矩数据,不需要自行标定与算法开发,大幅简化具身智能项目的集成与调试工作。具身智能依托力觉感知,在不确定环境中完成非结构化任务。江苏AI解耦传感器哪家好
开展机器人力控项目采购,可参考传感器厂家推荐,对比多维力传感器与六维力传感器的参数差异。江苏传感器发展趋势
力传感器在动态冲击载荷下输出波动信号,AI 模型配合解耦算法,滤除瞬时干扰分量。机器人作业时,突发碰撞、工件撞击会带来瞬时冲击载荷,这类冲击会让传感信号出现剧烈波动,容易被控制系统误判为持续受力。AI 模型学习冲击信号与稳态受力信号的特征差异,识别瞬时冲击带来的波动分量。解耦算法依托模型识别结果,区分有效持续载荷和瞬时冲击干扰,过滤掉非稳态的瞬时噪声分量。经过滤除处理的信号,减少冲击波动对控制回路的干扰,降低具身智能机器人误触发保护逻辑的概率,让设备在带有冲击的作业环境稳定运行。江苏传感器发展趋势
无锡智立传感科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在江苏省等地区的电子元器件中始终保持良好的商业口碑,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力,无锡智立传感科技供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!


