
力传感器的零点会随环境条件缓慢漂移,AI 模型实时估算零点偏移量,交由解耦算法动态归零。零点表示传感器无外力作用时的输出读数,温度变化、安装应力、长期蠕变都会造成零点偏移。传统方式需要定时停机手动清零,中断机器人作业。AI 模型基于温度、时长等信息,学习零点漂移的变化规律,实时估算偏移分量。解耦算法从原始信号中扣除估算得到的零点值,实现在线动态归零。无需人工干预、不中断作业流程,持续维持零点稳定,让六维力传感器能够长时间持续工作,适配具身智能不间断作业场景。六维力传感器用于机器人打磨场景,实时反馈打磨头接触压力。江苏使用传感器供应商
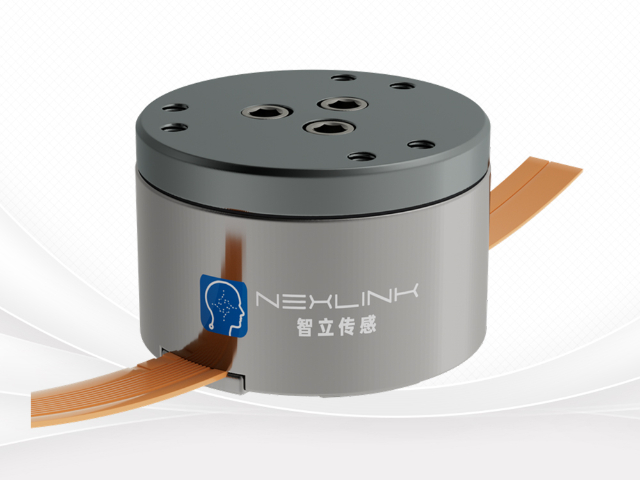
解耦算法基于 AI 模型的拟合结果,生成校正矩阵,对六维力传感器原始通道信号修正。AI 模型通过标定样本学习多通道原始信号与真实六维载荷之间的非线性映射关系,输出拟合结果。解耦算法依托拟合结果生成动态校正矩阵,用于对传感器多路原始信号进行换算与修正。校正矩阵会根据工况发生调整,区别于固定不变的传统校正矩阵,适配非线性、多扰动的场景。原始传感信号输入之后,通过矩阵运算剥离维间耦合分量,输出各维度对应的力学数值。这套协同运算方式改善信号质量,为具身智能控制回路提供经过校正的多维力数据。江苏新型传感器生产厂家力传感器多通道信号存在交叉串扰,该现象会随负载大小产生变化。
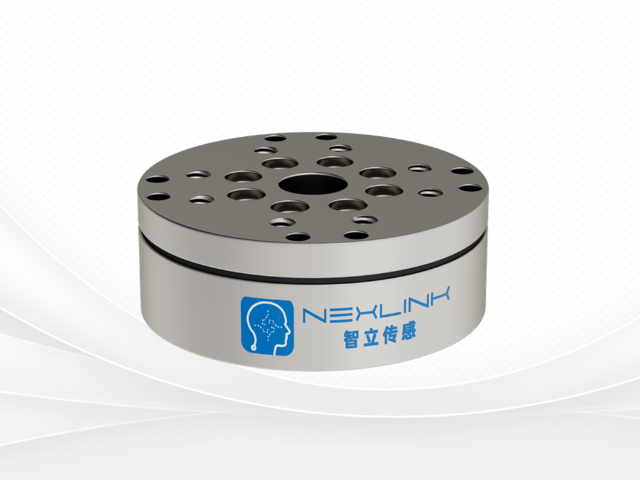
力传感器应变桥路输出多通道模拟信号,经模数转换送入解耦芯片的 AI 模型模块。传感器内部由多组应变片构成应变桥路,当弹性体受力形变,桥路平衡状态被打破,输出多路模拟电压信号。这类模拟信号无法直接被数字芯片识别,需要模数转换单元完成采样,将连续变化的模拟量转化为离散数字信号。数字化后的多路信号送入解耦芯片,由内置 AI 模型模块提取信号特征,再交由解耦算法执行维间分量拆分与误差补偿。完整的信号转换链路搭建起物理载荷到数字力学数据的通道,把形变信息转化为可供具身智能控制器读取的数据,为机器人物理交互提供底层感知输入。
具身智能人机协同场景,六维力传感器感知人机之间交互力,保障交互过程安全。在人机共同作业场景,人和机器人会产生直接肢体接触,需要实时感知相互作用力,避免挤压伤害。六维力传感器布置在机器人与人体接触的部位,采集人机交互产生的多维力与力矩。控制器持续监测力学数值,一旦交互力超出安全区间,会降低机器人运动速度,或停止机构运动。力觉感知构成人机交互的安全屏障,作为位置检测之外的防护手段。依靠这套感知能力,具身智能机器人可以和操作人员协同作业,实现柔性安全的人机交互。力传感器的信号链路噪声,会叠加在耦合误差中影响解算结果。
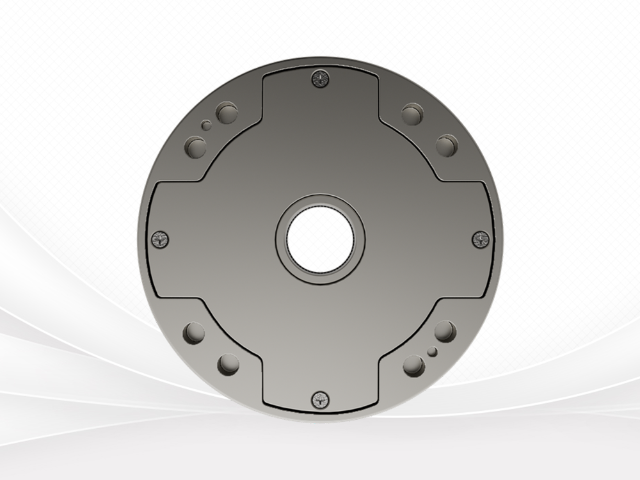
解耦芯片支持时间戳同步,保证 AI 模型采集的力传感数据与机器人其他传感器时序对齐。具身智能设备会同时搭载相机、IMU、力传感器等多种感知器件,多源数据融合需要统一时间基准。解耦芯片在采集每一组传感数据、执行 AI 推理和解耦运算时,附加高精度时间戳。数据包连同时间戳一同发送至机器人控制器。上层系统依据时间戳,将力觉数据、图像、惯性信息做时间对齐,完成多感知融合。时序同步减少多传感器融合时的时间错位问题,提升环境状态判断准确度,支撑具身智能多模态感知系统搭建。六维力传感器获取的力学数据传入具身智能控制器,帮助机器人动态调整动作,适配接触式作业任务。江苏使用传感器设计
解耦芯片实现传感信号的就地解算,降低通信链路带来的时延。江苏使用传感器供应商
解耦芯片集成通讯接口,把 AI 模型解算完成的六维力数据发送给具身智能控制器。芯片完成信号解耦、补偿运算之后,需要将结果传递给机器人上层控制器,用于运动控制。解耦芯片搭载标准化通讯接口,支持常见工业通信协议,按照固定周期打包六轴力学数据向外传输。控制器接收数据包之后,解析得到力与力矩数值,将数据纳入控制闭环。通讯接口集成在芯片端,减少额外通讯转接模块,简化传感组件接线。标准化的数据输出形式,降低具身智能控制系统对接难度,方便开发人员快速接入力觉感知信息。江苏使用传感器供应商
无锡智立传感科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在江苏省等地区的电子元器件中汇聚了大量的人脉以及客户资源,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是最好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同无锡智立传感科技供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!


