
具身智能执行打磨任务时,六维力传感器持续监测接触力,调整进给动作维持稳定接触。打磨作业需要机器人末端与工件表面保持稳定接触状态,接触载荷波动会造成表面处理效果不一致。机械臂带动打磨工具贴近工件表面,六维力传感器持续采集接触方向作用力以及侧向力矩信息。控制器接收传感数据,实时调整机械臂进给速度与姿态角度,把接触载荷维持在目标区间。当工件表面存在起伏,传感器捕捉载荷变化,及时调整末端位置。力觉反馈的参与,帮助具身智能设备适配曲面、不规则工件的打磨操作,在持续接触作业中保持接触状态平稳。智立传感将训练完成的 AI 模型固化至解耦芯片,减少上位机算力负担。江苏有什么力传感器推荐厂家
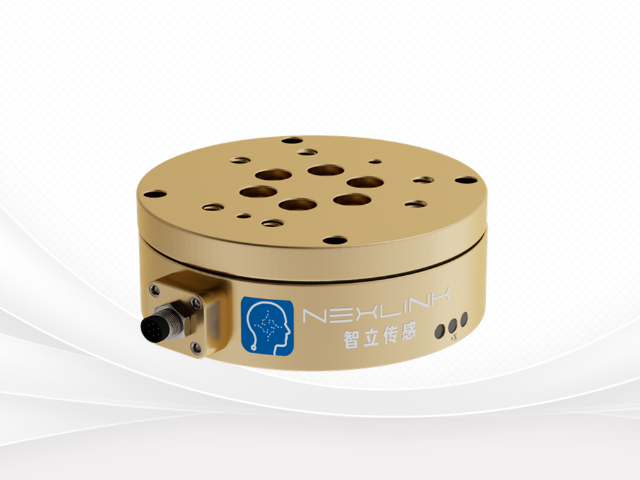
AI 模型完成训练后部署在解耦芯片内部,传感器运行阶段不再执行训练,做推理计算。AI 模型的训练过程需要大量算力资源,一般在离线服务器平台开展,利用标定数据集反复迭代,调整模型内部参数。训练结束之后,固定模型权重,烧录至解耦芯片存储单元。传感器投入现场工作时,芯片不再更新模型参数,只调用已有权重对实时采集的传感信号开展推理运算。离线训练、在线推理的分工模式,降低传感器硬件算力需求,减少运行阶段的功耗。该方式适配嵌入式硬件资源限制,方便将 AI 能力植入传感单元,为具身智能设备提供端侧力学感知。江苏有什么力传感器推荐厂家六维力传感器安装于机械臂末端,反馈装配、打磨作业中的力学信息。
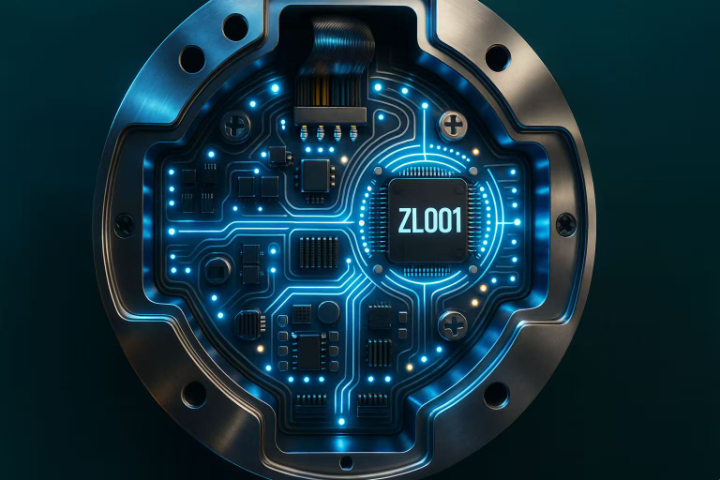
智立传感借助多组标定样本训练 AI 模型,适配六维力传感器在不同载荷区间的信号特征。传感器在轻载荷与重载条件下,弹性体形变特性存在差异,信号变化规律呈现非线性特征。标定阶段在不同载荷区间采集大量样本,记录原始通道信号和对应的标准力学值,构建数据集。数据集送入训练平台,对 AI 模型开展迭代训练,让模型学习不同载荷下传感信号的变化规律。训练完成的模型配合解耦算法,在传感器运行阶段,针对不同载荷区间选用对应的映射逻辑,弱化载荷变化带来的信号偏移,让传感器在区间内维持稳定的数据输出,服务具身智能各类接触任务。
力传感器获取单轴受力信息,六维力传感器同步采集六个维度力学信号,适配具身智能作业场景。单轴力传感器只能监测单一方向压力或者拉力,当机器人发生扭转、侧向挤压这类复合受力时,无法完整还原接触状态。六维力传感器同时捕捉空间内三个方向力与三个方向力矩,完整还原接触点复合力学行为。在具身智能任务里,机器人和物体的接触往往不是单一轴向受力,拧动零件、曲面贴合、脚部支撑平衡等动作都会同时产生多向力与力矩。六维力传感器提供的多维信息,可以帮助控制器理解复杂接触状态,支撑机器人完成多类型精细作业,弥补单轴力传感器在复杂交互场景下的能力局限。解耦芯片与六维力传感器一体化集成,缩减整套感知组件体积。
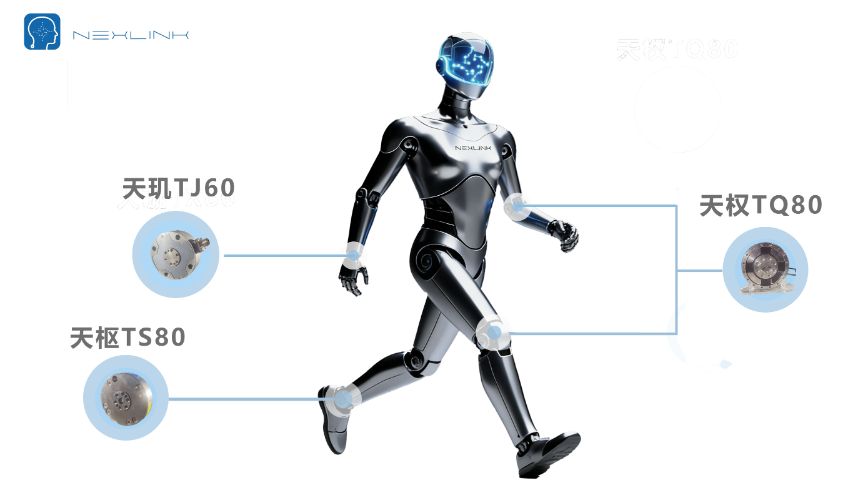
具身智能设备在腿部落地时,六维力传感器采集支撑力矩,用于步态调节与姿态维持。足式具身智能机器人行走过程中,足部与地面接触瞬间,会同时承受垂向支撑力、侧向摩擦力以及翻转力矩。地面存在起伏、软硬差异,每一步的接触力学状态都会发生改变。六维力传感器布置在足部位置,持续采集落地过程的六轴力学数据,传输给机器人步态控制器。控制器依据力与力矩的变化,调整腿部关节角度、迈步幅度,维持机身稳定。依靠足部力觉反馈,足式机器人可以适应不同地面条件,完成行走、驻足、缓慢转向等动作,提升在实体环境移动的适配能力。智立传感依托六维力传感器,为具身智能设备搭建力觉感知通路,还原机器人与环境交互的力学状态。江苏有什么力传感器推荐厂家
智立传感对比纯矩阵解耦与 AI 混合解耦,记录不同方案的表现差异。江苏有什么力传感器推荐厂家
具身智能拖拽示教场景中,六维力传感器采集人手施加的力信号,记录运动参考轨迹。拖拽示教依靠人手直接带动机器人末端移动,机器人感知人手施加的作用力,跟随外力完成运动。六维力传感器安装在末端位置,捕捉人手施加的多维力与力矩,控制器依据力信号计算运动方向与位移,同步记录运动轨迹。示教完成后,记录下的轨迹可以复现,用于后续作业。力觉感知让示教操作更加简便,不需要编写复杂代码,操作人员直接拖拽机构即可完成动作录制。这套方式降低具身智能机器人的操作门槛,适合小批量、多品类工件的作业调试。江苏有什么力传感器推荐厂家
无锡智立传感科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在江苏省等地区的电子元器件中始终保持良好的商业口碑,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力,无锡智立传感科技供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!


