
智立传感的 AI 模型采用轻量化网络结构,适配解耦芯片嵌入式环境,维持稳定推理。嵌入式解耦芯片的存储、算力资源有限,复杂网络模型运行时会占用较多资源,容易出现运行卡顿。轻量化网络结构对模型参数与计算量做精简,保留提取传感信号特征的能力,降低推理阶段资源消耗。模型烧录进解耦芯片后,能够稳定执行推理运算,和解耦算法配合完成六维力信号解析。轻量化设计兼顾运算需求与硬件约束,方便将 AI 推理部署在传感端,为具身智能小型机器人提供端侧力感知能力,适配嵌入式系统架构。力传感器零点随温度缓慢漂移,解耦算法配合 AI 模型持续校正。江苏标准传感器标准
解耦芯片可存储作业过程的六维力数据,AI 模型离线分析交互特征,优化具身智能作业策略。芯片内置小型存储区域,可以记录作业期间的力与力矩时序数据。作业结束后,导出存储的力学数据,送入 AI 模型做离线分析,提取交互载荷特征,识别作业过程中出现的碰撞、卡滞、滑移等现象。研发人员基于分析结果,优化机器人运动轨迹、力控阈值等策略参数。通过复盘真实交互力学数据迭代控制逻辑,减少试错成本,持续优化具身智能机器人作业表现。江苏标准传感器标准六维力传感器采集的力学数据,作为具身智能策略网络的输入特征。
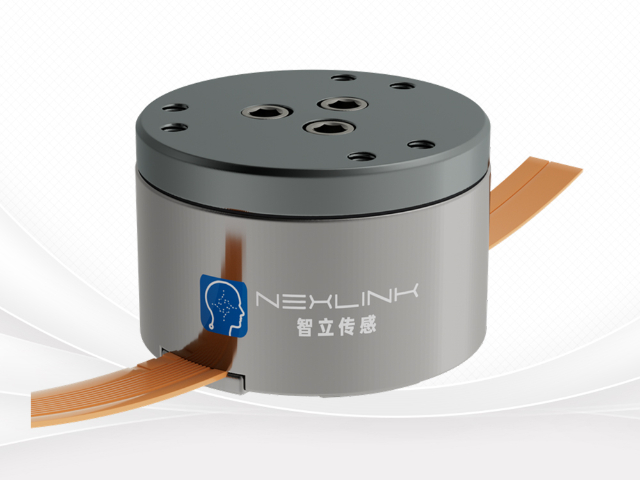
AI 模型对力传感器多通道信号做特征提取,解耦算法基于特征分离各维度力学分量。多通道原始传感信号混杂耦合分量、环境噪声和有效载荷信号,直接运算很难区分不同维度的力学信息。AI 模型接收多路数字信号,开展特征提取,识别和各个维度载荷对应的信号特征。解耦算法依托提取完成的特征信息,对信号做分解运算,剥离交叉耦合干扰,分离出单独的三维力与三维力矩分量。特征提取环节简化后续解算难度,提升分量拆分的稳定性。二者协同完成信号解析,输出的力学数据送入控制器,支撑具身智能各类接触交互动作。
力传感器信号受安装应力影响产生偏移,AI 模型学习该类特征,交由解耦算法做补偿。传感器安装锁紧过程会带来预紧应力,应力作用在弹性体上,造成传感器零点偏移,即使没有外部载荷,通道也会输出非零信号。标定环节模拟不同安装工况,采集各类安装应力对应的信号样本,交由 AI 模型学习这类偏移特征。传感器正式投入使用后,模型识别由安装应力带来的固定偏移分量,解耦算法扣除该部分信号。这套补偿机制降低安装工艺带来的测量偏差,减少安装调试的难度,让六维力传感器在装配完成后快速进入稳定工作状态,服务具身智能设备。智立传感的解耦方案,把 AI 模型和机理解耦矩阵形成联合推理链路。
解耦芯片支持时间戳同步,保证 AI 模型采集的力传感数据与机器人其他传感器时序对齐。具身智能设备会同时搭载相机、IMU、力传感器等多种感知器件,多源数据融合需要统一时间基准。解耦芯片在采集每一组传感数据、执行 AI 推理和解耦运算时,附加高精度时间戳。数据包连同时间戳一同发送至机器人控制器。上层系统依据时间戳,将力觉数据、图像、惯性信息做时间对齐,完成多感知融合。时序同步减少多传感器融合时的时间错位问题,提升环境状态判断准确度,支撑具身智能多模态感知系统搭建。解耦芯片内置采样电路,同步采集六维力传感器多路传感信号。江苏国产传感器发展趋势
解耦算法与 AI 模型协同工作,处理六维力传感器复杂工况下信号。江苏标准传感器标准
智立传感在解耦芯片固件内嵌入 AI 模型推理库,简化传感器软件开发流程。AI 模型推理需要配套底层函数库支撑运算,传统开发模式需要开发人员自行移植推理框架,调试工作量较大。智立传感将适配力信号运算的推理库预先集成在解耦芯片固件之中。开发人员在使用传感器时,无需单独移植推理框架,直接调用固件内的相关接口,就可以启用 AI 模型与解耦算法。配套固件简化传感组件二次开发,减少代码编写与底层调试的工作量。降低具身智能设备开发人员的技术门槛,缩短感知系统的开发周期,方便快速集成六维力感知能力。江苏标准传感器标准
无锡智立传感科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在江苏省等地区的电子元器件中始终保持良好的商业口碑,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力,无锡智立传感科技供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!


