SHA40P51SG-B15A200-14S17bB-C轴承加工机

上海浜田实业有限公司
中国 上海
产品属性
图文详情
品牌推荐
品牌
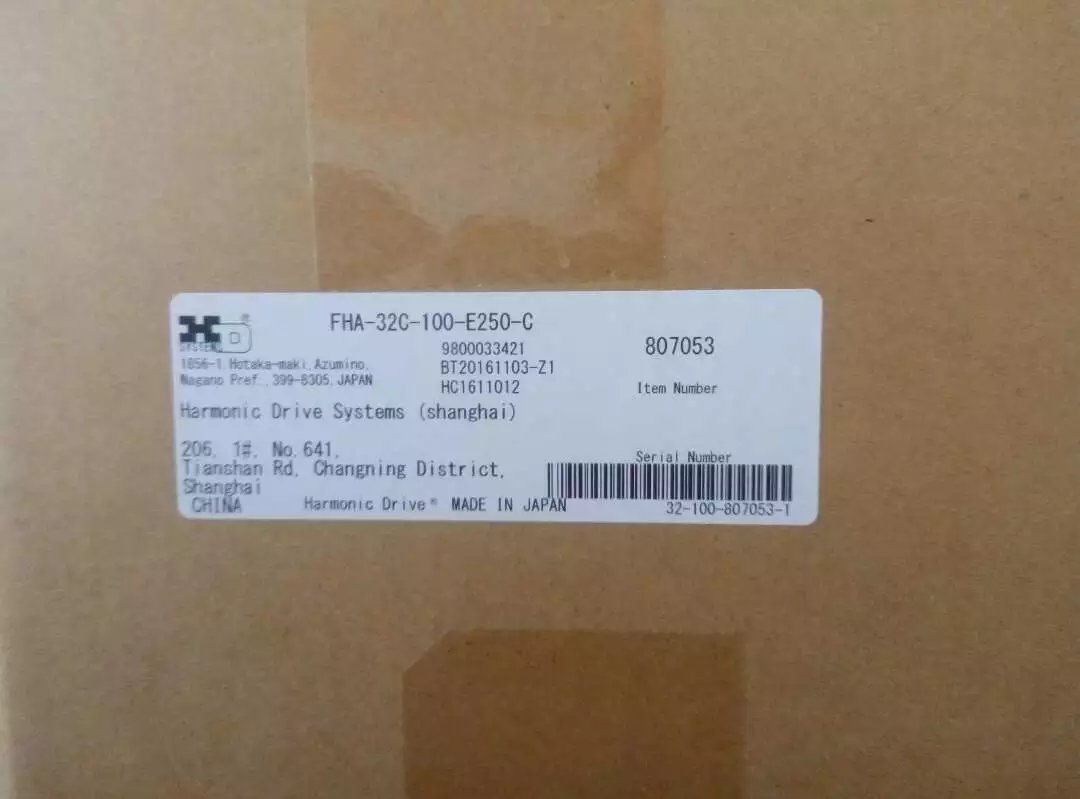
Harmonic Drive
型号
SHA40P51SG-B15A200-14S17bB-C
类型
锥齿轮减速器
载荷状态
均匀载荷
传动比级数
单级
轴的相对位置
卧式减速器
传动布置形式
同轴式
加工定制
加工定制
样品或现货
现货
齿面硬度
硬齿面
输出转速范围
1rpm
输入转速
2r/min
额定功率
3kw
使用范围
1
外形尺寸
2mm
SHA25P51SG-B09A200-14S17bB-C
SHA25P161SG-B09A200-14S17bB-C
SHA32P51SG-B12A200-14S17bB-C
SHA32P161SG-B12A200-14S17bB-C
SHA40P51SG-B15A200-14S17bB-C
SHA40P161SG-B15A200-14S17bB-C
SHA58P51SG-A21A200-14S17bB-C
SHA58P161SG-A21A200-14S17bB-C
SHA65P51SG-A21A200-14S17bB-C
SHA65P161SG-A21A200-14S17bB-C
 3.1 臂部设计基本要求